Zu meinen Favoriten hinzufügen
Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten,
klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Wenn sich der Roboter in Bewegung setzt: Edge-KI für Bildverarbeitung und Bewegungssteuerung
{{{sourceTextContent.subTitle}}}
Entwicklung zuverlässiger mobiler Robotersysteme mit robuster Bildverarbeitung, Bewegungssteuerung und Positionierung am Edge.
{{{sourceTextContent.description}}}
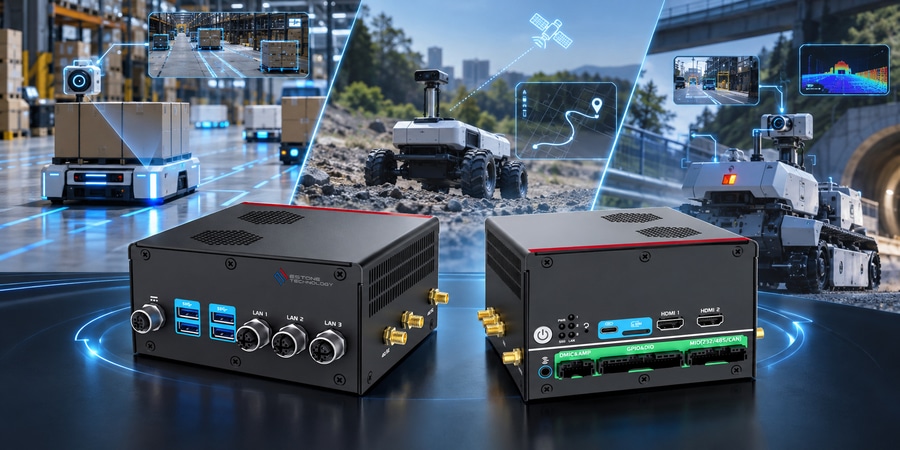
Da Roboter zunehmend die Fabrikhallen verlassen und sich in Lagerhäusern, auf Straßen und im Freien bewegen, ändern sich die Anforderungen an Edge-KI. Ein mobiles System muss Kameradaten in Echtzeit auswerten und dabei unter Vibrationen, schwankender Stromversorgung und wechselnden Temperaturen die Verbindung zu Fahrzeugbussen, Aktuatoren und Positionssensoren aufrechterhalten. Dieser Artikel untersucht die praktischen Anforderungen an eine zuverlässige Robotervision und Bewegungssteuerung – von sicheren Kameraverbindungen und synchronisierten Mehrkamera-Eingaben bis hin zu direkter CAN- und serieller Kommunikation, elektrischer Isolation und RTK-gestützter Kursberechnung. Zudem wird verglichen, wie die NPC-Plattformen von Estone verschiedene Szenarien der mobilen Robotik unterstützen, darunter leistungsstarke Mehrkamerasysteme, kompakte Netzwerkkamera-Designs und leichte, drahtlose Inspektionsroboter. Das Ergebnis ist ein praktischer Leitfaden zur Auswahl einer Edge-KI-Plattform, die einem Roboter hilft, in der realen Welt zu sehen, Entscheidungen zu treffen, sich zu bewegen und seine Position zu halten.

 Website:
Estone Technology