Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten, klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Vergleich von mehrachsigen Linearbewegungssystemen
{{{sourceTextContent.subTitle}}}
XY-Motortische, XYZ-Positioniertische und Portalsysteme
{{{sourceTextContent.description}}}
Es gibt viele Möglichkeiten, lineare Bewegungssysteme für die X-, Y- und/oder Z-Richtung – auch als kartesische Koordinaten bezeichnet – zu konstruieren. Die Fachbegriffe für diese Systeme hängen davon ab, wie die Achsen angeordnet sind, wo die Last positioniert ist und (bis zu einem gewissen Grad) für welchen Einsatzzweck das System konzipiert wurde. In vielen industriellen Anwendungen sind kartesische Roboter und Portalroboter weit verbreitet … doch bei Präzisionsanwendungen sind XY-Tische aufgrund ihrer kompakten, steifen Bauweise und ihrer sehr hohen Verfahr- und Positioniergenauigkeiten oft die bessere Wahl.
Kartesische Systeme bestehen aus zwei oder drei Achsen – X-Y oder X-Z oder X-Y-Z. Sie verfügen oft über einen Endeffektor mit einer Drehkomponente zur Ausrichtung der Last oder des Werkstücks, sorgen jedoch stets für eine lineare Bewegung in mindestens zwei der drei kartesischen Koordinaten.
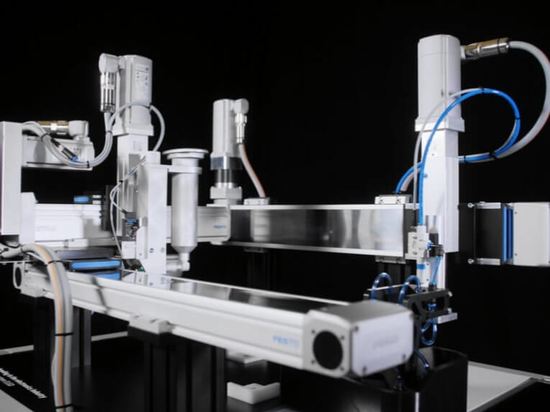
Kartesische Systeme können zwei Achsen (X und Y) oder drei Achsen (X, Y und Z) umfassen. Bei Verwendung eines kartesischen Systems ist die Last in der Regel an der äußersten Achse (Y oder Z) freitragend angeordnet. Bei einem X-Y-Portalsystem beispielsweise wird die Last an der Y-Achse entweder am Ende der Achse oder in einem Abstand zur Achse befestigt … wodurch ein Hebelarm auf der Y-Achse entsteht. Dies kann die Tragfähigkeit einschränken, insbesondere wenn die äußerste Achse einen sehr langen Hub hat, wodurch ein großes Moment auf die unteren, tragenden Achsen wirkt. Sie werden in einer Vielzahl von Anwendungen eingesetzt, wobei die maximalen Hübe auf jeder Achse typischerweise einen Meter oder weniger betragen. Zu den gängigsten dieser Anwendungen gehören Bestückungs-, Dosier- und Montagevorgänge.
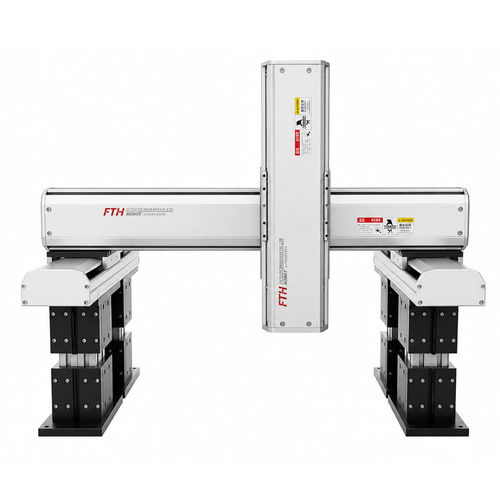
Um das Problem zu lösen, dass äußere Achsen eine Momentbelastung auf die inneren Achsen ausüben, verwenden Portalsysteme zwei X-Achsen und in einigen Fällen zwei Y- und zwei Z-Achsen. Portalsysteme verfügen fast immer über drei Achsen – X, Y und Z. Die Last eines Portalsystems befindet sich innerhalb der Grundfläche des Portals, und das Portal ist über dem Arbeitsbereich montiert. Für Teile, die nicht von oben gehandhabt werden können, lassen sich Portalsysteme jedoch so konfigurieren, dass sie von unten arbeiten.
Portalsysteme kommen in Anwendungen mit langen Verfahrwegen (mehr als ein Meter) zum Einsatz und können sehr schwere Nutzlasten transportieren, die für eine Auslegerkonstruktion nicht geeignet sind. Eine der häufigsten Anwendungen für Portalsysteme ist der Überkopftransport, beispielsweise das Bewegen großer Automobilkomponenten von einer Station zur nächsten in einem Montageprozess.
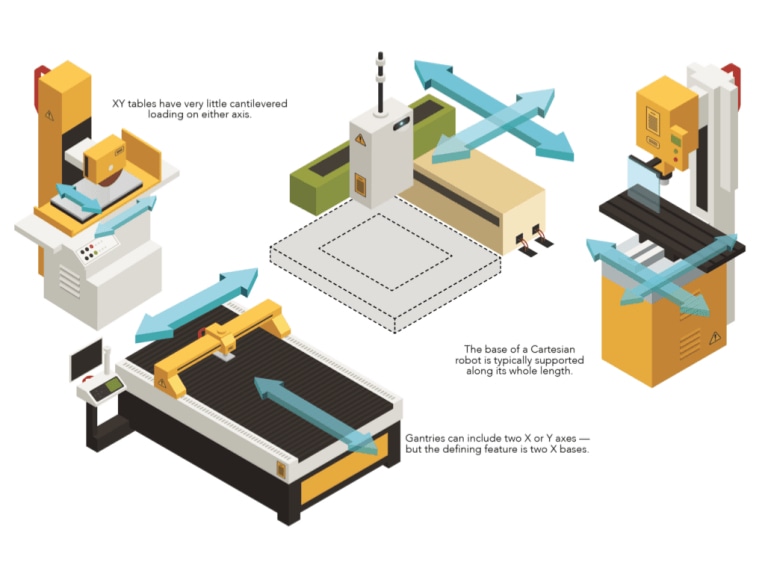
XY-Tische ähneln kartesischen XY-Systemen insofern, als sie über zwei übereinander angeordnete Achsen (X und Y, wie der Name schon sagt) verfügen und typischerweise Hübe von einem Meter oder weniger aufweisen. Der wesentliche Unterschied zwischen kartesischen XY-Systemen und XY-Tischen liegt jedoch in der Positionierung der Last. Anstatt wie bei einem kartesischen System freitragend gelagert zu sein, ist die Last auf einem XY-Tisch fast immer auf der Y-Achse zentriert, ohne dass durch die Last ein nennenswertes Moment auf die Y-Achse wirkt.
Hier hilft das Prinzip der Systemnutzung dabei, zwischen den verschiedenen Arten von Mehrachsen-Systemen zu unterscheiden. XY-Tische arbeiten im Allgemeinen nur innerhalb ihrer eigenen Grundfläche, was bedeutet, dass die Last nicht über die Y-Achse hinausragt. Dadurch eignen sie sich am besten für Anwendungen, bei denen eine Last in der horizontalen Ebene (X-Y) positioniert werden muss. Ein typisches Beispiel ist ein Halbleiterwafer, der zur Inspektion positioniert wird, oder ein Bauteil, das für einen Bearbeitungsvorgang positioniert wird. Konstruktionen, die als „Open-Frame“ oder „Open Aperture“ bezeichnet werden, verfügen über eine freie Öffnung durch die Mitte des Tisches. Dadurch können sie in Anwendungen eingesetzt werden, bei denen Licht oder Objekte hindurchgelangen müssen, wie beispielsweise bei hintergrundbeleuchteten Inspektionsanwendungen und Einführprozessen.
Da XY-Tische in erster Linie für Anwendungen mit sehr hoher Präzision eingesetzt werden, sind gekreuzte Rollenführungen die bevorzugte Wahl, da sie einen extrem gleichmäßigen und planen Verfahrweg gewährleisten. Als Antriebsmechanismen kommen typischerweise Kugelumlaufspindeln oder Linearmotoren zum Einsatz, wobei auch Gewindespindeln mit sehr feiner Steigung üblich sind.
Die Basisachse (X) eines kartesischen Roboters ist in der Regel über ihre gesamte Länge abgestützt, während die Y- oder Z-Achse freitragend ist. Eine Portalbauweise kann zwei Y- und/oder zwei Z-Achsen umfassen, um die Tragfähigkeit und Steifigkeit zu erhöhen, doch das charakteristische Merkmal eines Portalroboters sind seine beiden Basisachsen (X). Im Gegensatz zu kartesischen Systemen, die erhebliche Auslegerlasten aufweisen, haben XY-Tische auf beiden Achsen nur eine sehr geringe Auslegerbelastung.
Der Sonderfall der Positioniertische
Positioniertische und Drehtische sind Vorreiter bei der Umstellung auf integrierte Konstruktionen in Bewegungsanwendungen. Man denke nur daran, wie in Anwendungen der Glasfasertechnik, der Test- und Messtechnik sowie der Halbleiterindustrie – beispielsweise bei Montageanlagen – Präzisionspositioniertische und -tische eingesetzt werden, um Durchsatz und Qualität zu steigern. Insbesondere die Herstellung von Flachbildschirmen hat zur Entwicklung immer größerer Bewegungsplattformen mit Linearmotorantrieb und Luftlagerung geführt. In anderen Bereichen erfüllen riemengetriebene Positioniertische den Bedarf an langen Hüben, vermeiden jedoch die Herausforderungen bei der Lagerung von Kugelumlaufspindeln und die Kosten für Linearmotoren.
Eine weitere Wachstumsbranche, in der Positioniertische zum Einsatz kommen, ist die additive Fertigung. Hier erfordern sich ständig verbessernde Materialien und Schichttechniken neue Positioniertische auf allen Leistungsstufen. Viele einfache Maschinen auf Maker-Niveau verwenden Positioniertische mit synchronriemengetriebenen Achsen. Anspruchsvollere Anwendungen (wie Forschung und Prototypenbau, Medizin sowie Kleinserienfertigung) nutzen üblicherweise Positioniertische mit motorgetriebenen Kugelumlaufspindeln zur Bewegungssteuerung. Ebenso kommen in medizinischen und lebenswissenschaftlichen Anwendungen ultrapräzise Positioniertische zum Einsatz, die Leistungsprofile liefern, die vor einem Jahrzehnt noch unmöglich waren. Hier sind Piezomotoren, Miniatur-Linearführungen sowie Tandem-Aktuatoren für Grob- und Feinverstellung zunehmend gängige Optionen.
Vorkonfigurierte Positioniertische dominieren die Verpackungsindustrie, da diese die Systemintegratoren oft dazu zwingt, Konstruktionszeitpläne einzuhalten, die die eigene Entwicklung und Einrichtung von Mehrachsfunktionen unmöglich machen. Ebenso setzt die Werkzeugmaschinenindustrie verstärkt auf maßgeschneiderte Positioniertische – beispielsweise in Laserschneidmaschinen und ähnlichen Anlagen. Diese sowie die Positioniertische für CNC-Anwendungen werden zunehmend an spezifische Bewegungsaufgaben angepasst. Dadurch können sie dynamische Parameter zu geringeren Kosten erfüllen, ohne dass serienmäßige Konfigurationen umgestaltet oder nachgerüstet werden müssen. Ermöglicht wird dieser neuere Ansatz durch eine wachsende Zahl von Softwaretools, mit denen OEMs und Endanwender erste Entwurfsiterationen in virtuellen Umgebungen bearbeiten können, die über präzise Modelle realer Tischkomponenten verfügen.
Anders verhält es sich bei der Montage. Hier zeichnen sich halbmaßgeschneiderte kartesische Tische für Pick-and-Place-Anwendungen und die Inspektion mittels Bildverarbeitung aus. Typischer für diese Konfigurationen sind herkömmliche Drehmotoren in Kombination mit Dreh-Linear-Umwandlern (beispielsweise Kugelumlaufspindeln) und Steuerungen, die die Systemdynamik kompensieren, um eine Genauigkeit im Bereich von wenigen Mikrometern oder besser zu erreichen.
Anwendungen in der Automobilindustrie sind sehr vielfältig. So stellen beispielsweise die großen Abmessungen bei Blech- und Karosseriebauaufgaben besondere Herausforderungen dar, die in manchen Fällen nur von Überkopf-Tischen (oder solchen mit Zahnstangenantrieb) bewältigt werden können. Am anderen Ende des Spektrums sind Tische, die Inspektionsgeräte zur Erkennung von Teiledetails im Nanometerbereich tragen, häufig als direkt angetriebene Achsenbaugruppen ausgeführt, die von einer Präzisionssteuerung angetrieben werden, die sogar Umgebungsschwankungen ausgleicht.