Zu meinen Favoriten hinzufügen
Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten,
klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Automatischer Wechsel der Greiferfinger für eine flexible Roboterhandhabung
{{{sourceTextContent.subTitle}}}
Ein Greifer für eine Vielzahl von Werkstücken.
{{{sourceTextContent.description}}}
Wenn ein Roboter unterschiedliche Werkstücke handhaben muss, bestehen gängige Ansätze darin, den gesamten Greifer durch einen Werkzeugwechsler zu ersetzen oder mehrere Greifer in einer Aufspannung zu verwenden. Die MotionAct-Fingerwechsler bieten eine weitere Option: Der gleiche Greifer bleibt erhalten, und es werden lediglich die Finger gewechselt.
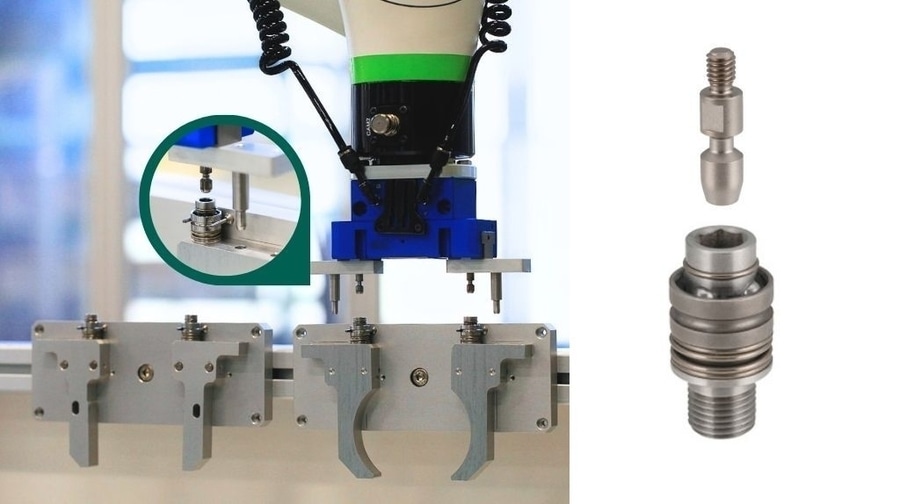
Der Fingerwechsel kann automatisch durch einfache Bewegungen des Roboterarms erfolgen. Die Finger lassen sich im Rahmen der normalen Bewegung des Roboters verriegeln und entriegeln, sodass der Wechselvorgang in die Produktwechselsequenz integriert werden kann und ein manueller Fingerwechsel entfällt.
Das System ist mit einer Vielzahl von Greifern kompatibel. Durch die auf den jeweiligen Greifer abgestimmte Gestaltung der Montageplatte lassen sich MotionAct-Fingerwechsler an jedem Greifer installieren, der den Klemmstift aufnehmen kann, ohne auf einen bestimmten Hersteller oder eine spezielle Greiferkonstruktion beschränkt zu sein.
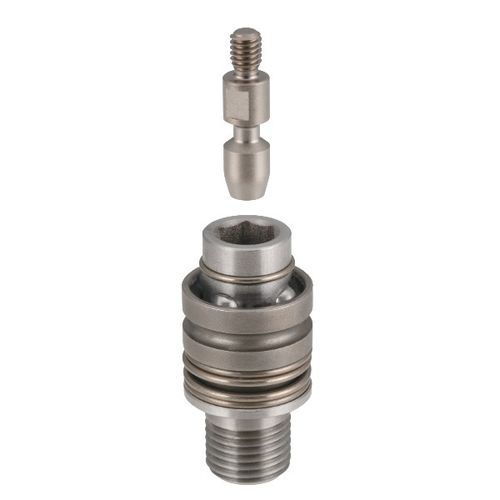
Die sichere Verriegelung erfolgt vollständig über einen mechanischen Kugel-Kegel-Mechanismus. Wenn der Klemmstift in den Fingerwechsler eingeführt wird, greifen interne Kugeln ein und halten den Stift fest. Der Finger bleibt sicher verriegelt, bis er mithilfe des Haltebolzens und der Roboterarmbewegung gelöst wird. Für den Verriegelungsmechanismus sind weder Druckluftleitungen noch elektrische Verkabelung erforderlich.
Da nur die Finger ausgetauscht werden, bleibt das System zudem kompakt und leicht. Im Vergleich zum Austausch des gesamten Greifers reduziert dieser Ansatz Größe und Gewicht des Wechselsystems und minimiert die Auswirkungen auf die Nutzlastkapazität des Roboters, wodurch es sich besonders für kleine Roboter eignet.
MotionAct-Fingerwechsler können in Anwendungen wie der Maschinenbeschickung und der Laborautomatisierung eingesetzt werden, bei denen ein einzelner Roboter möglicherweise unterschiedliche Werkstücke, Teile oder Werkzeuge handhaben muss. Durch die Kombination aus automatisiertem Fingerwechsel, breiter Greiferkompatibilität, sicherer mechanischer Verriegelung und kompaktem Design bietet das System eine flexible Möglichkeit, das Spektrum der Aufgaben zu erweitern, die mit einem einzigen Greifer ausgeführt werden können.

 Website:
Imao Corporation