Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten, klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Überwachung der Lage von Wasserfahrzeugen: Verbesserung der dynamischen Messgenauigkeit mit dem CAN-Bus-Neigungssensor HDA446T
{{{sourceTextContent.subTitle}}}
Zuverlässige Lagebestimmung für Schiffsausrüstung!
{{{sourceTextContent.description}}}
Zuverlässige Roll-, Nick- und Azimutmessung für maritime Anwendungen
Während des Schiffsbetriebs können ständige Bewegungen, Wellen, mechanische Schwingungen und Beschleunigungsänderungen die Lagebestimmung erschweren. Für Hersteller von Schiffsausrüstung und Systemintegratoren ist die Erfassung zuverlässiger Echtzeitdaten zur Schiffslage unerlässlich, um die Ausrichtung der Ausrüstung zu überwachen und maritime Steuerungssysteme zu unterstützen.
Ein herkömmlicher statischer Neigungsmessansatz ist möglicherweise nicht geeignet, um die mit bewegten und vibrierenden Plattformen verbundenen Messherausforderungen angemessen zu bewältigen. In diesen Anwendungen benötigen Ingenieure einen Sensor, der in der Lage ist, die Lage sowohl unter dynamischen als auch unter statischen Bedingungen zu messen und dabei bewegungsbedingte Störungen zu kompensieren.
Der digitale MEMS-Dynamik-Neigungssensor HDA446T mit CAN-Bus-Ausgang wurde speziell für diese anspruchsvollen Messumgebungen entwickelt. Durch die Integration von Beschleunigungssensoren, Gyroskopen und einem Kalman-Filter-Algorithmus liefert der HDA446T Echtzeitmessungen von Roll-, Nick- und Azimutwinkeln für bewegliche Träger, einschließlich Schiffsausrüstung und Anwendungen an Bord von Schiffen.
1. Bewältigung der Herausforderungen bei der Lagebestimmung in maritimen Umgebungen
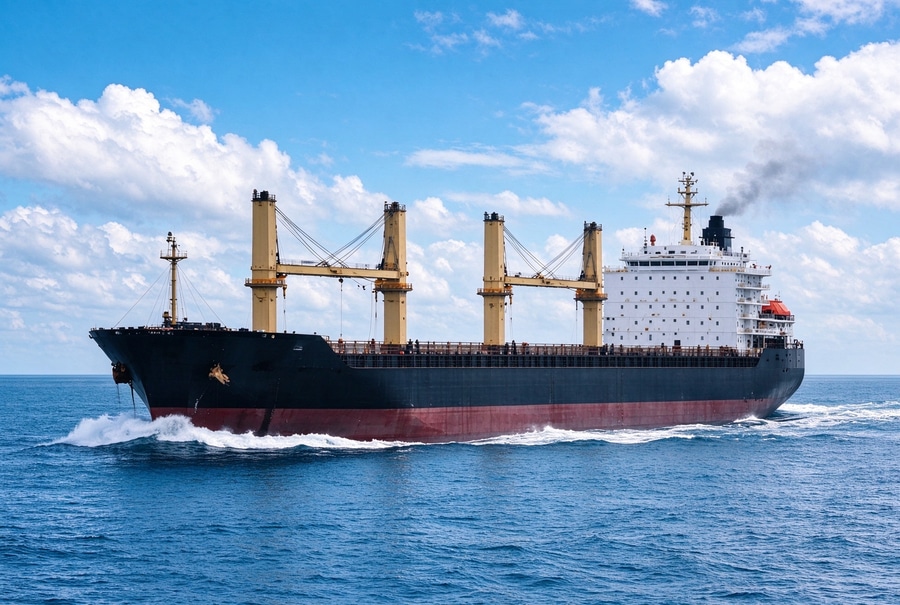
Seeschiffe und Bordausrüstung sind häufig wechselnden Bewegungsbedingungen ausgesetzt. Rollbewegungen, Nickbewegungen, Vibrationen und Beschleunigungen können Störungen bei der Lagebestimmung verursachen.
Diese Bedingungen stellen Ingenieure vor mehrere praktische Herausforderungen:
Kontinuierliche Schiffsbewegung: Der Sensor muss die Lage während der Bewegung des Trägers messen und nicht nur im Stillstand.
Störungen durch Beschleunigung: Bewegungsänderungen und Zentrifugalbeschleunigung können die Messergebnisse beeinflussen.
Vibrationsumgebungen: Schiffsausrüstung kann unter ständigen Vibrationen und externen Störungen betrieben werden.
Systemintegration: Hersteller von Schiffsausrüstung benötigen kompatible Kommunikationsschnittstellen, um Messgeräte an Steuerungs- und Überwachungssysteme anzuschließen.
Der HDA446T bewältigt diese Messherausforderungen durch seine integrierte Architektur für dynamische und statische Messungen.
2. Dynamische Lagebestimmung mit Sensorfusionstechnologie
Der HDA446T vereint hochpräzise Beschleunigungs- und Gyroskopeinheiten und nutzt einen Kalman-Filter-Algorithmus zur Verarbeitung der Bewegungsdaten.
Diese Konfiguration ermöglicht die Echtzeitmessung von drei Lageparametern:
Rollwinkel: Misst die Drehung um die Längsachse.
Nickwinkel: Misst die Neigung des Trägers nach vorne und hinten.
Azimutwinkel: Liefert Informationen zur Ausrichtung in Bezug auf den Kurs.
Der Sensor verfügt zudem über eine Kompensation für Nichtlinearität, orthogonale Kopplung, Temperaturdrift und Zentrifugalbeschleunigung.
Durch die Kompensation der Zentrifugalbeschleunigung und anderer bewegungsbedingter Störungen trägt der HDA446T dazu bei, Messfehler zu reduzieren, die mit dynamischen Betriebsbedingungen verbunden sind.
Seine Dual-Mode-Messfähigkeit unterstützt sowohl dynamische als auch statische Anwendungen und macht ihn somit geeignet für Schiffsausrüstung, die wechselnden Bewegungen und Vibrationen ausgesetzt ist.
3. CAN-Bus-Kommunikation für die Integration in Schiffsausrüstung
Die Kompatibilität der Kommunikation ist ein wichtiger Aspekt bei der Auswahl eines Lagesensors für Schiffsanwendungen.
Der HDA446T unterstützt optional die Ausgabemodi CAN2.0A und CAN2.0B und bietet damit Kommunikationsmöglichkeiten für die Integration in kompatible Schiffsausrüstung und Steuerungssysteme.
Für Hersteller von Schiffsausrüstung und Systemintegratoren bietet die CAN-Bus-Kommunikation eine Schnittstellenoption zur Einbindung von Lage-Messdaten in ihre bestehende Systemarchitektur.
Das berührungslose Messprinzip vereinfacht zudem die Installationsanforderungen. Der Sensor erfordert keine Montage an zwei Flächen mit relativer Bewegung, um die Neigung zu messen.
4. Entwickelt für anspruchsvolle Betriebsbedingungen auf See
Schiffsausrüstung kann starken Temperaturschwankungen, Vibrationen, Stößen und anderen Umwelteinflüssen ausgesetzt sein.
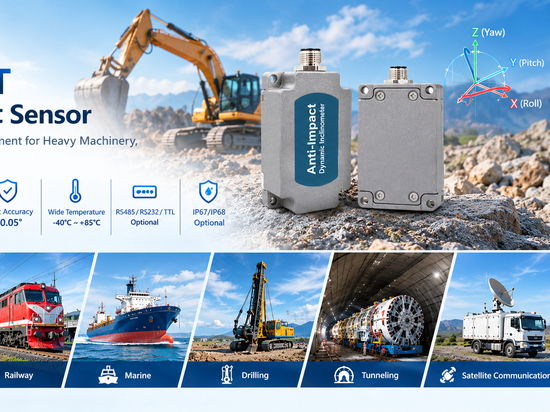
Der HDA446T ist für den Betrieb unter anspruchsvollen industriellen Bedingungen ausgelegt und weist folgende Spezifikationen auf:
Rollmessbereich: ±180°
Neigungsmessbereich: ±90°
Azimut-Messbereich: ±180°
Dynamische Roll- und Nickgenauigkeit: ±0,1°
Statische Roll- und Nickgenauigkeit: ±0,05°
Betriebsspannung: 9–36 V DC
Betriebstemperatur: -40 °C bis +85 °C
Kommunikation: CAN2.0A / CAN2.0B optional
Schutzart: IP67 / IP68 optional
Dank seines breiten Betriebstemperaturbereichs, der optionalen Schutzart IP67/IP68 und seiner Unempfindlichkeit gegenüber externen elektromagnetischen Störungen eignet er sich für den Einbau in anspruchsvolle Industrie- und Schiffsausrüstung.
5. Marineanwendungen des HDA446T
Der HDA446T eignet sich für verschiedene Messanwendungen in der Schifffahrt und im Offshore-Bereich, darunter:
Überwachung der Schiffslage und -neigung
Orientierungsmessung von Schiffsausrüstung
Neigungsüberwachung von Bordausrüstung
Lageerfassung von Schiffsmaschinen
Erfassung der Fahrzeuglage für die Satellitenkommunikation
Integration in maritime Systeme, die eine dynamische Roll- und Nickmessung erfordern
Für Anwendungen, bei denen Schiffsbewegungen und Vibrationen der Bordausrüstung eine Rolle spielen, liefert der Sensor Echtzeit-Lagedaten, um die Anforderungen an die Überwachung und Messung der Ausrüstung zu erfüllen.
6. Auswahl eines dynamischen Neigungssensors für maritime Anwendungen
Bei der Bewertung eines dynamischen Neigungssensors für Schiffsausrüstung sollten Ingenieure mehrere wichtige Faktoren berücksichtigen:
Messbereich: Stellen Sie sicher, dass die Roll-, Nick- und Azimutbereiche den Anforderungen der Anwendung entsprechen.
Dynamische Genauigkeit: Überprüfen Sie die angegebene dynamische Messgenauigkeit, insbesondere wenn die Ausrüstung unter Bewegung oder Vibrationen betrieben wird.
Bewegungskompensation: Prüfen Sie, ob der Sensor über eine Kompensation für Zentrifugalbeschleunigung, Temperaturdrift und andere Messstörungen verfügt.
Kommunikationsschnittstelle: Vergewissern Sie sich, dass die Kompatibilität mit der Kommunikationsarchitektur der Anlage gegeben ist, einschließlich CAN2.0A oder CAN2.0B, falls erforderlich.
Umgebungsanforderungen: Prüfen Sie die Betriebstemperatur und die erforderliche IP-Schutzart, bevor Sie die geeignete Konfiguration auswählen.
Der HDA446T vereint MEMS-Beschleunigungs- und Gyroskoptechnologie, Kalman-Filterung, dynamische und statische Messmodi sowie optionale CAN-Bus-Kommunikation in einer einzigen Lösung zur Lageerfassung.
Fazit: Eine dynamische Neigungsmesslösung für Schiffsausrüstung
Die genaue Lagebestimmung unter Bewegungs- und Vibrationsbedingungen ist nach wie vor ein wichtiger Aspekt bei der Entwicklung von Schiffsausrüstung und der Systemintegration.
Mit einem Rollbereich von ±180°, einem Nickbereich von ±90°, einer dynamischen Roll- und Nickgenauigkeit von ±0,1° sowie optionaler CAN2.0A/CAN2.0B-Kommunikation bietet der HDA446T eine Messlösung für Schiffsanwendungen, die eine Echtzeit-Lageüberwachung erfordern.
Für Hersteller von Schiffsausrüstung, Systemintegratoren im Schiffsbau und Ingenieure der industriellen Automatisierung bietet der HDA446T eine praktische Möglichkeit, die dynamische Lageerfassung in Schiffsausrüstung zu integrieren.
Suchen Sie einen dynamischen Neigungssensor mit CAN-Bus-Anschluss für Ihre Schiffsausrüstung? Kontaktieren Sie uns, um Ihre Anforderungen hinsichtlich Roll-, Nick- und Azimutmessung, Kommunikationsschnittstelle und Einbaubedingungen zu besprechen.