#Neues aus der Industrie
Warum elektrische Roboter-Gelenkantriebe Hydrauliksysteme in humanoiden Robotern ersetzen
Elektrische Roboter-Gelenkantriebe ermöglichen effizientere, kompaktere und präzisere humanoide Roboter.
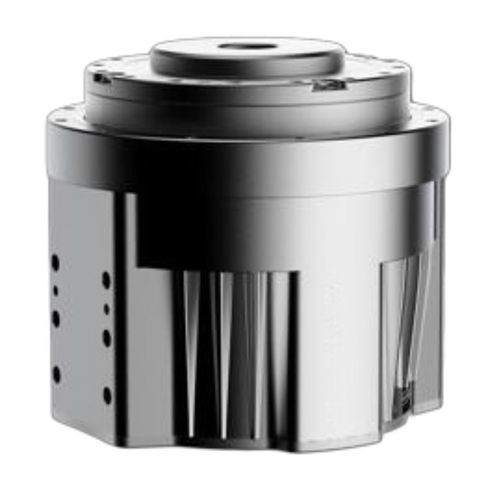
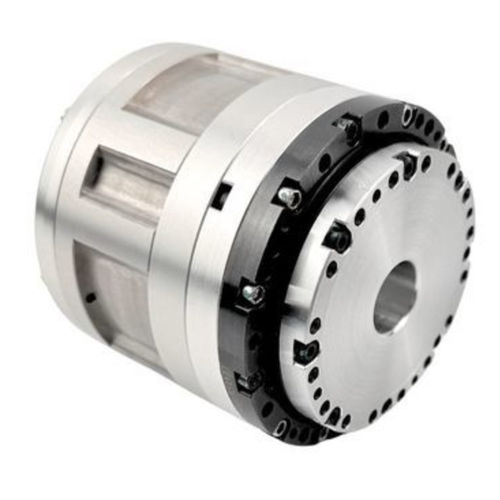
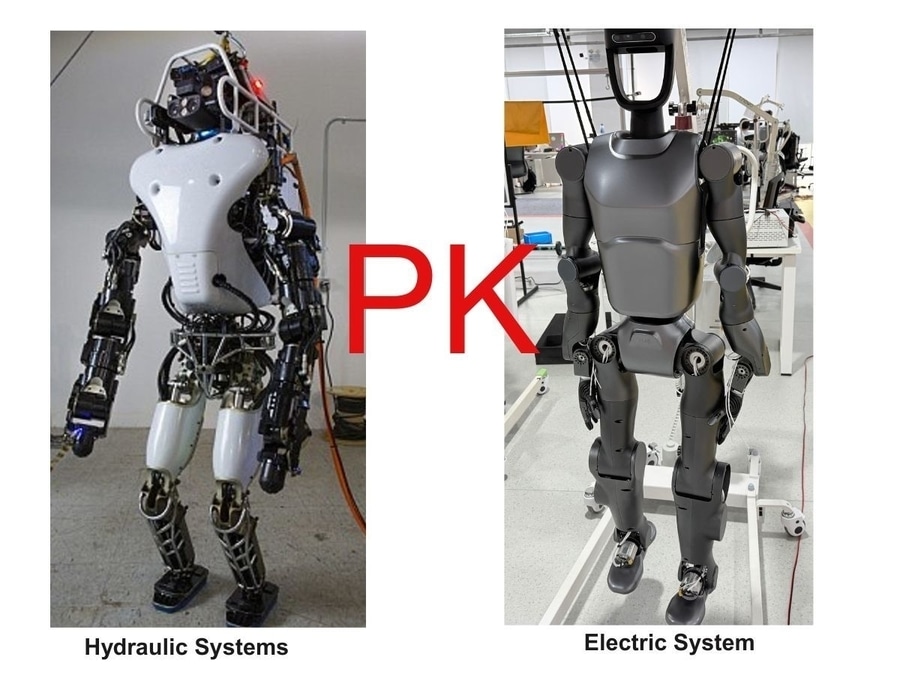
Mit dem Übergang humanoider Roboter von Forschung und Entwicklung zu realen Anwendungen steigen die Anforderungen an Gelenkantriebssysteme in Bezug auf Effizienz, Präzision, kompakte Bauweise, geringes Gewicht, Zuverlässigkeit und Integration. Im Vergleich zu Hydrauliksystemen eignen sich elektrische Roboter-Gelenkantriebe besonders für batteriebetriebene und dezentral aufgebaute Gelenkarchitekturen. Sie können Komponenten wie Harmonic-Getriebe, Planetengetriebe, Encoder, Servoantriebe und Sensoren in kompakte Antriebseinheiten integrieren. Dieser Artikel vergleicht elektrische und hydraulische Antriebssysteme und untersucht die Rolle von Harmonic-Getrieben, Planetengetrieben und Planetenrollengewindetrieben in verschiedenen humanoiden Robotergelenken. Außerdem wird erläutert, wie sich die passende Gelenkantriebslösung anhand von Drehmoment, Drehzahl, Präzision, Last und Bauraum auswählen lässt.