#Produkttrends
HPJM Harmonic Joint Actuator PID-Tuning: So reduzieren Sie Positionierungsjitter
Ein praxisnaher Leitfaden zur PID-Abstimmung des HPJM zur Reduzierung von Positionierungsjitter.
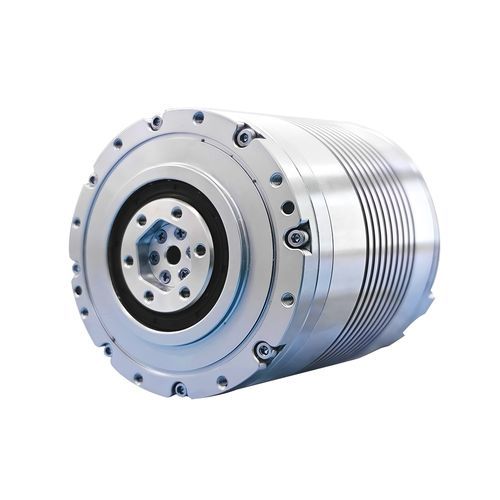
Positionierungsjitter in einem Roboter-Gelenk kann durch nicht optimal abgestimmte PID-Parameter, Lastbedingungen, mechanische Eigenschaften oder die Rückführungsleistung verursacht werden. Dieser Artikel erklärt die kaskadierte PID-Regelstruktur des HPJM Harmonic Joint Actuator sowie die Funktionen der P/I-Parameter des Geschwindigkeitsregelkreises und der P/D-Parameter des Positionsregelkreises. Anschließend wird ein praktisches Abstimmungsverfahren vorgestellt, das mechanische Prüfungen, Parameteranpassungen, Bewegungstests und das Speichern der Parameter umfasst. Außerdem wird die PID-Abstimmung über CAN, CANopen, EtherCAT und die Magic-Software erläutert, damit Ingenieure den HPJM Harmonic Joint Actuator an unterschiedliche Roboteranwendungen anpassen und dabei Positioniergenauigkeit, Reaktionsgeschwindigkeit und Bewegungsstabilität ausgewogen optimieren können.