#Produkttrends
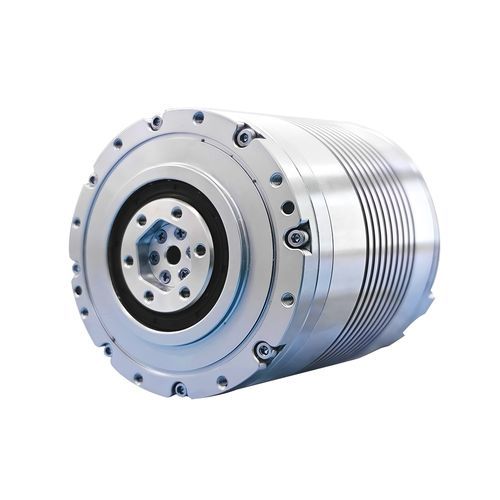
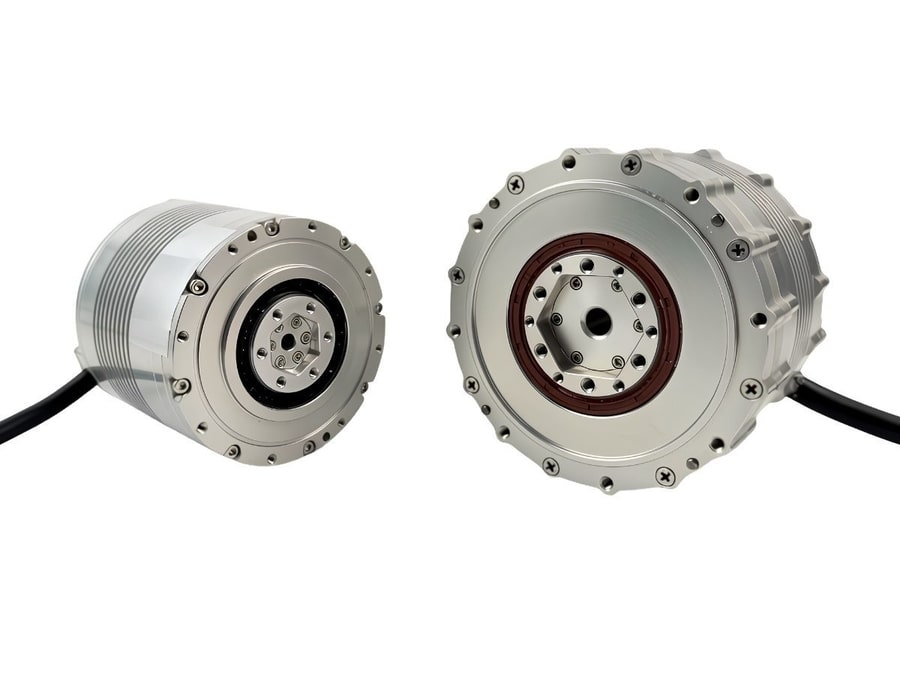
Lösungen für Gelenksysteme von Quadruped-Robotern mit dem HONPINE JRM Planeten-Gelenkmodul
Wie löst das HONPINE JRM Planeten-Gelenkmodul zentrale Leistungsherausforderungen bei hochdynamischen Quadruped-Robotern?
Quadruped-Roboter, die in anspruchsvollen Umgebungen eingesetzt werden, stellen hohe Anforderungen an die Gelenkpräzision, die dynamische Reaktionsfähigkeit, die Stoßfestigkeit, das Drehmoment und die thermische Stabilität. Dieser Artikel beleuchtet sechs zentrale technische Herausforderungen bei der Entwicklung von Quadruped-Robotern und zeigt, wie das HONPINE JRM Planeten-Gelenkmodul diese durch geringes Verdrehspiel, schnelle Reaktionszeiten der drei Regelkreise, hohe Torsionssteifigkeit, hohe Überlastfähigkeit, gleichmäßige Drehzahlausgabe und einen großen Temperaturbereich adressiert. Darüber hinaus werden die Dauerbetriebsbedingungen und Überlastgrenzen erläutert, um Robotikentwicklern bei der Bewertung der Gelenkleistung und der Auswahl geeigneter Planeten-Gelenklösungen für hochdynamische industrielle Inspektionsroboter zu helfen.