Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten, klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Automatische Lösung zum Anziehen von Mikroschrauben für geschickte Hände
{{{sourceTextContent.subTitle}}}
Mikroschrauben-Anzug, geschickte Hand, humanoider Roboter, Drehschraubenzuführung, servogesteuertes Anzugsmodul, intelligente Anzugswerkzeuge, Fehlersicherung, Datenrückverfolgbarkeit
{{{sourceTextContent.description}}}
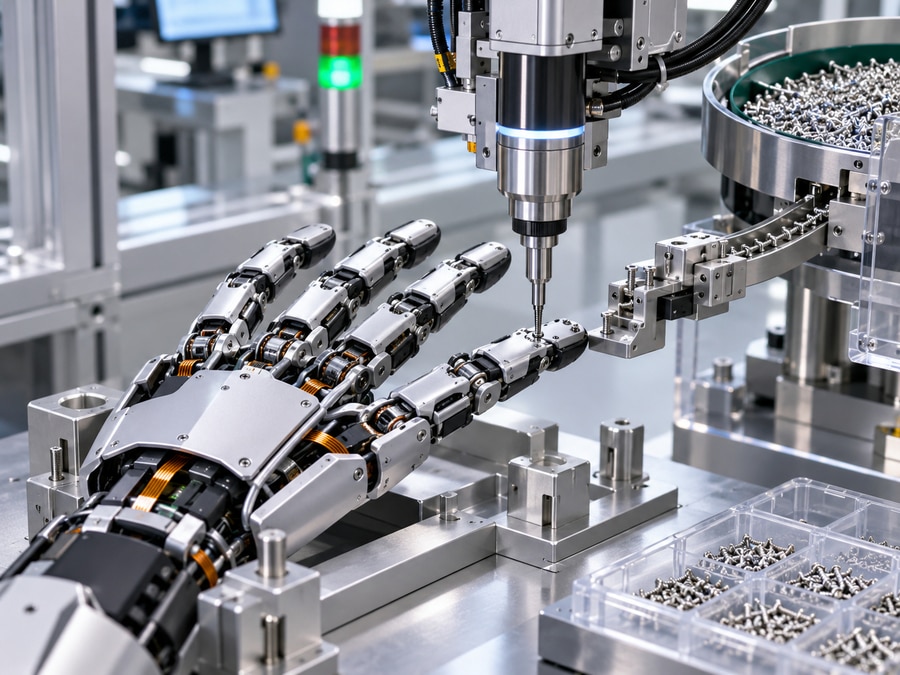
Da die Branche der humanoiden Roboter rasch wächst, rückt die „geschickte Hand“ – das „Endeffektororgan“ des Roboters – zunehmend in den Fokus, und die Anzahl der Schrauben in einer einzigen Hand ist weitaus größer, als die meisten sich vorstellen. Laut der Strukturanalyse von Danikor zu geschickten Händen enthält eine typische Einheit 100–200 Schrauben, meist Miniaturschrauben der Größen M0,6–M1,2, die über Motorbaugruppen, Getriebemechanismen, Untersetzungsgetriebe, Sensoren und Fingergelenkstrukturen verteilt – darunter auch schlanke Mikroschrauben wie M1,2×25. Im Vergleich zu gewöhnlichen Industrieprodukten weisen die Schrauben für geschickte Roboterhände besondere Eigenschaften auf: Miniaturgröße, hohe Festigkeit, Korrosionsbeständigkeit, flacher Kopf, einfache Anziehbarkeit und Sicherung gegen Lösen. So einfach das auch klingen mag – in der Summe bedeuten diese Anforderungen, dass herkömmliche Verfahren zur Schraubenzuführung und zum Anziehen fast vollständig neu konzipiert werden müssen.
1. Warum geschickte Hände eine Herausforderung beim Anziehen darstellen
Die Kombination aus den Anforderungen „Miniaturgröße“, „hohe Festigkeit“, „Korrosionsbeständigkeit“, „flacher Kopf“, „einfaches Anziehen“ und „Lockerungsschutz“ sieht auf dem Papier einfach aus, zwingt jedoch zu einem Umdenken hinsichtlich des gesamten Zuführungs- und Anziehkonzepts. Diese Schrauben sind keine gewöhnlichen Befestigungselemente – sie werden über die raum- und wertdichtesten Module der Hand verteilt, wo schon ein einziger Defekt die gesamte Baugruppe gefährden kann.
2. Drei schwierige Probleme beim Anziehen von Mikroschrauben
2.1 Begrenzter Platz
Eine geschickte Hand ahmt die menschliche Hand nach; im Inneren der Fingergelenke und Gelenkhöhlen ist der Platz äußerst begrenzt. Geschlossene Gelenkhöhlen werden auch heute noch größtenteils manuell bearbeitet. Selbst im offenen Raum wird die Sichtlinie leicht durch Bauteile versperrt, sodass automatisierte Anlagen nur schwer zugänglich sind und eine sehr hohe Positioniergenauigkeit erfordern.
2.2 Geringes Drehmoment
Im Bereich von M0,6 bis M1,2 ist das Anzugsdrehmoment gering – schon ein geringfügiges Überschreiten des Sollwerts kann das Gewinde beschädigen oder sogar das Bauteil zerbrechen. Im Inneren der Hand sind hochwertige Komponenten dicht gepackt, mit dünnwandigen, unregelmäßigen und gekrümmten Strukturen überall und einer sehr geringen Fehlertoleranz: Eine falsch angezogene Schraube kann dazu führen, dass ein ganzer Finger nachbearbeitet werden muss.
2.3 Anforderungen an präzise Taktzeiten
Bei den aktuellen Prozessstufen benötigen Schrauben mit freiem Raum über M0,8 etwa 3–5 s/Stück, während Ultra-Mikro-Szenarien im Bereich M0,6–M0,8 etwa 5–8 s/Stück in Anspruch nehmen. Die manuelle Montage kann keine Konsistenz gewährleisten, und die Umrüsteffizienz wird zum Engpass, wenn mehrere Spezifikationen auf einer Linie laufen. Schlimmer noch: Fehlgriffe, falsches Anziehen und das Auslassen des Anziehens kleiner Schrauben sind schwer zu kontrollieren – die Fehlersicherung beruht fast ausschließlich auf Menschen.
Hinzu kommt, dass kosmetische Teile wie die Handschalen eine hohe Qualität der Schraubenoberfläche erfordern, während die Einbaustellen von Motor und Getriebe empfindlich auf Einbaulage und Drehmoment reagieren. Es ist von Hand weitaus schwieriger, als die Zahlen vermuten lassen, mit geschickten Händen wirklich zu erreichen, dass „jede Schraube am richtigen Platz sitzt und mit dem richtigen Drehmoment angezogen wird“.
3. Automatisierung von Mikroschrauben: Zuführung und Anziehen sind zwei Hürden
Bei solchen Miniaturschrauben hat die Industrie die Erfahrung gemacht, dass „Zuführung“ und „Anziehen“ getrennt gelöst werden müssen.
3.1 Zuführungsstufe: kein Verklemmen, genaue Positionierung, Fehlersicherung
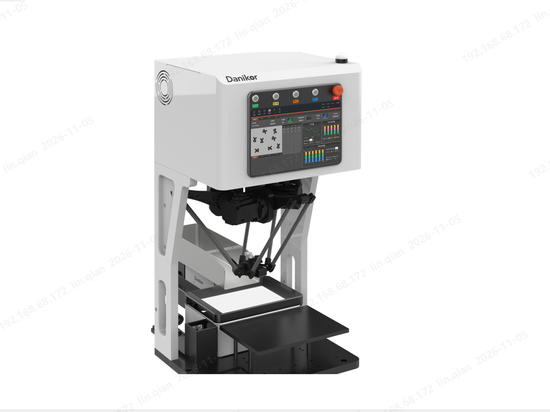
Der Rotationsscheiben-Schraubenzuführer ist für Präzisions-Mikroschrauben von M0,6 bis M2 ausgelegt; Schrauben mit einem Länge-zu-Durchmesser-Verhältnis ≤ 3 können dennoch stabil und effizient zugeführt werden. Sein patentierter Aufbau gewährleistet eine staufreie Zuführung mit einer Wiederholgenauigkeit von bis zu ±0,02 mm und nutzt einen KI-Bildverarbeitungsalgorithmus zur Aussortierung von Schrauben mit abnormaler Lage sowie zur Erkennung von Materialmangel. Für Reinheitsanforderungen der 3C- und Halbleiterklasse ermöglichen ein Vakuummodul und Reinigungskomponenten eine staubfreie Zuführung; bei Schrauben mit engen Spezifikationen verhindert die optionale Erkennung langer/kurzer Schrauben Vermischungen und Fehlverwendungen. Bei steigendem Durchsatz und häufigen Nachfüllvorgängen erweitert ein integrierter Vibrationsbehälter die Kapazität, stabilisiert die Zuführung und unterstützt das „Scan-to-Open“-Verschlusssystem, um eine Vermischung bereits an der Quelle zu verhindern.
3.2 Anzugsphase: präzises Drehmoment, richtige Strategie, rückverfolgbar
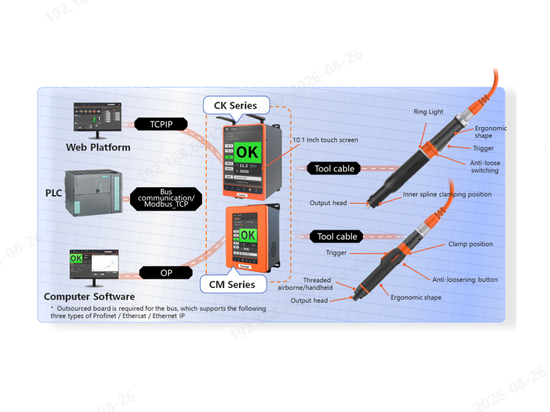
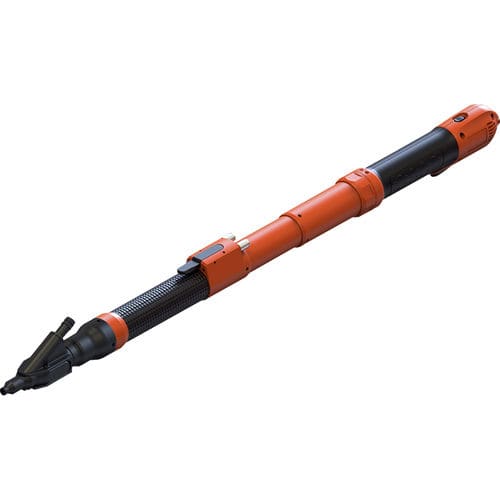
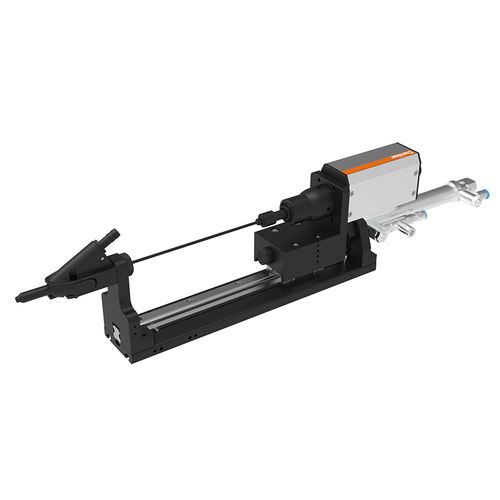
Die hochpräzisen „Smart Tightening Tools“ von Danikor nutzen proprietäre Algorithmen und eine hochpräzise Drehmomentsteuerung. In Kombination mit der Klemmdrehmomentsteuerung und der Drehmoment-Winkel-Methode identifizieren sie effektiv den Sitzpunkt und beheben lose Schrauben. In druckempfindlichen Bereichen verhindern eine Drehmoment-Regelung im geschlossenen Regelkreis und Überwachungsfenster Schäden durch Überdrehmoment. Das servogesteuerte Anzugsmodul ermöglicht die Echtzeit-Regelung der Anpresskraft – ohne Stöße und ohne Gewindeschäden während des Anziehvorgangs –, während die Positionserfassung eine Fehlerprüfung bei schwankender Höhe ohne zusätzlichen Wegsensor ermöglicht.
3.3 Daten: der Qualitätsnachweis
Die Montagequalität von Mikroschrauben lässt sich nicht mit dem bloßen Auge überprüfen, sondern nur durch die Aufzeichnung von Drehmoment, Drehwinkel und Zeit für jede einzelne Schraube. Die Steuerung kann Hunderttausende von Anziehergebnissen und Tausende von Anziehkurven speichern. In Verbindung mit einer Host-PC-Software für statistische Analysen, Kurvenüberlagerung und MES-Integration lässt sich die Montagequalität von so hochwertigen Produkten wie „Dexterous Hands“ lückenlos dokumentieren und nachprüfen.
4. Fazit
Die Branche für „Dexterous Hands“ befindet sich noch in einem frühen Stadium und ist noch nicht in der Massenproduktion angekommen, doch der Automatisierungsbedarf hinsichtlich „kleiner Schrauben, hoher Präzision, starker Fehlersicherheit und Rückverfolgbarkeit“ ist bereits sehr deutlich. Wer seinen Prozess als Erster validiert, wird die Oberhand gewinnen, sobald das Volumen steigt.
Von der präzisen Zuführung und stabilen Schraubenzufuhr über hochpräzises Anziehen und fortschrittliche Strategien bis hin zu einem geschlossenen System zur Datenrückverfolgbarkeit – die automatisierte Montage mit geschickten Händen ist kein einfacher Austausch einzelner Anlagenkomponenten. Für Mikropräzisionsmontageszenarien wie geschickte Greifer hält Danikor an der Philosophie „Das Anziehen muss präzise sein, die Qualität muss vertrauenswürdig sein“ (拧紧必准,质为可信) fest und bietet eine integrierte Lösung, die die Schraubenzuführung, das Anziehen und die Datenrückverfolgbarkeit umfasst.
Häufig gestellte Fragen
F: Warum lassen sich Mikroschrauben in geschickten Händen nur schwer automatisch anziehen? A: Eine geschickte Hand enthält typischerweise 100–200 Miniaturschrauben, meist der Größe M0,6–M1,2, die über Motoren, Getriebe, Untersetzungsgetriebe, Sensoren und Fingergelenke verteilt sind. Die Gelenkhohlräume sind räumlich begrenzt und visuell verdeckt, sodass automatisierte Werkzeuge nur schwer zugänglich sind und eine sehr hohe Positioniergenauigkeit erfordern. Das geringe Drehmoment (ein leichtes Überschwingen beschädigt das Gewinde) in Kombination mit dichten, hochwertigen, dünnwandigen und gekrümmten Bauteilen bedeutet eine geringe Fehlertoleranz – eine einzige fehlerhafte Schraube kann einen ganzen Finger unbrauchbar machen. Zudem lassen sich präzise Taktzeitvorgaben und eine Fehlervermeidung durch Vermischungsschutz von Hand nur schwer gewährleisten.
F: Wie automatisiert Danikor die Zuführung und das Anziehen von Mikroschrauben für geschickte Hände? A: Danikor unterteilt das Problem in Zuführung und Anziehen. Der Rotationsscheiben-Schraubenzuführer sorgt für eine staufreie Zuführung mit einer Wiederholgenauigkeit von ±0,02 mm, einer KI-basierten Bildverarbeitungsauslesung zur Aussortierung abnormaler Lagen und zur Erkennung von Materialmangel, einer optionalen staubfreien Vakuumzuführung, einer Erkennung langer/kurzer Schrauben sowie einem durch Scannen zu öffnenden Trichter zur Vermeidung von Vermischungen. Zum Anziehen nutzen hochpräzise intelligente Anziehwerkzeuge proprietäre Algorithmen, eine Klemmdrehmomentregelung und die Drehmoment-Winkel-Methode, um den Sitzpunkt zu ermitteln und lose Schrauben zu beseitigen, während ein servogesteuertes Anzugsmodul die Anpresskraft in Echtzeit ohne Stöße regelbar hält und die Schwebehöhe ohne zusätzliche Sensoren erkennt. Drehmoment, Winkel und Zeit jeder Schraube werden protokolliert und mit dem MES verknüpft, um eine lückenlose Rückverfolgbarkeit zu gewährleisten.