Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten, klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Optimierung der Präzision für bestimmte Anwendungen
{{{sourceTextContent.subTitle}}}
Fehler in linearen Bewegungssystemen
{{{sourceTextContent.description}}}
Bei der Bewertung der Genauigkeit eines Linearantriebssystems liegt der Schwerpunkt häufig auf der Positioniergenauigkeit und der Wiederholgenauigkeit des Antriebsmechanismus. Es gibt jedoch zahlreiche Faktoren, die zur Genauigkeit (oder Ungenauigkeit) eines Linearsystems beitragen, darunter lineare Fehler, Winkelabweichungen und Abbé-Fehler. Von diesen drei Arten sind Abbé-Fehler wahrscheinlich am schwierigsten zu messen, zu quantifizieren und zu verhindern, können jedoch die bedeutendste Ursache für unerwünschte Ergebnisse bei Bearbeitungs-, Mess- und hochpräzisen Positionieranwendungen sein.
Abbé-Fehler entstehen zunächst als Winkelabweichungen: Abbé-Fehler werden durch die Kombination von Winkelabweichungen im Bewegungssystem und dem Versatz zwischen dem Zielpunkt – beispielsweise für die Werkzeugführung oder den Lasttransport – und dem Ursprung des Fehlers, wie der Schraube oder der Führungsschiene der Linearachse, verursacht. Winkelfehler – gemeinhin als Roll-, Nick- und Gierbewegung bezeichnet – sind unerwünschte Bewegungen, die durch die Drehung eines linearen Systems um seine drei Achsen entstehen.
Bewegt sich ein System horizontal entlang der X-Achse, wie unten dargestellt, ist „Pitch“ als Drehung um die Y-Achse definiert, „Yaw“ als Drehung um die Z-Achse und „Roll“ als Drehung um die X-Achse.
Fehler bei Roll, Pitch und Yaw resultieren typischerweise aus Ungenauigkeiten im Führungssystem, aber auch Montageflächen und -verfahren können Ursachen für Winkelabweichungen sein. Beispielsweise können nicht präzise bearbeitete Montageflächen, nicht ausreichend befestigte Bauteile oder sogar unterschiedliche Wärmeausdehnungskoeffizienten zwischen dem System und seiner Montagefläche dazu beitragen, dass Winkelabweichungen größer ausfallen als die, die den Linearführungen selbst innewohnen.
Beachten Sie, dass Kreuzrollen-Linearlager besonders empfindlich auf Montagefehler reagieren. Aufgrund ihrer Steifigkeit und Genauigkeit sind sie gegenüber Montageungenauigkeiten weniger tolerant als andere Varianten. Aus diesem Grund empfehlen viele Hersteller von Linearlagern, Kreuzrollen-Varianten ausschließlich auf gehonte Oberflächen zu montieren, bei denen eine Durchbiegung von höchstens einigen Mikrometern zu erwarten ist.
Abbé-Fehler sind besonders problematisch, da sie die – in den meisten Fällen – sehr kleinen Winkelabweichungen verstärken und in ihrer Größe zunehmen, je größer der Abstand zur fehlerverursachenden Komponente (dem sogenannten Abbé-Versatz) ist.
Bei freitragenden Belastungen gilt: Je weiter die Belastung von der Ursache der Winkelabweichung entfernt ist, desto größer ist der Abbé-Fehler. Ursache des Winkelfehlers ist typischerweise die Führungsbahn oder ein Punkt auf der Montagefläche. Darüber hinaus sind Abbé-Fehler bei mehrachsigen Konfigurationen noch komplexer, da sie durch das Vorhandensein von Winkelfehlern in jeder Achse verstärkt werden.
Die besten Methoden zur Minimierung von Abbé-Fehlern bestehen darin, hochpräzise Führungen zu verwenden und sicherzustellen, dass die Montageflächen ausreichend bearbeitet sind – damit sie keine zusätzlichen Ungenauigkeiten in das System einbringen. Die Reduzierung des Abbé-Offsets durch die möglichst nah an der Systemmitte liegende Anordnung der Last minimiert ebenfalls Abbé-Fehler.
Abbé-Fehler lassen sich am genauesten mit einem Laserinterferometer oder einem anderen optischen Gerät messen, das völlig unabhängig vom System ist. Da Laserinterferometer für die meisten Aufbauten jedoch nicht praktikabel sind, kommen in vielen Anwendungen, bei denen der Abbé-Fehler eine Rolle spielt, Linearencoder zum Einsatz. In diesem Fall werden die genauesten Messungen des Abbé-Fehlers erzielt, wenn der Abtastkopf des Wegmesssystems an dem zu untersuchenden Punkt, wie beispielsweise dem Werkzeug oder der Last, angebracht ist.
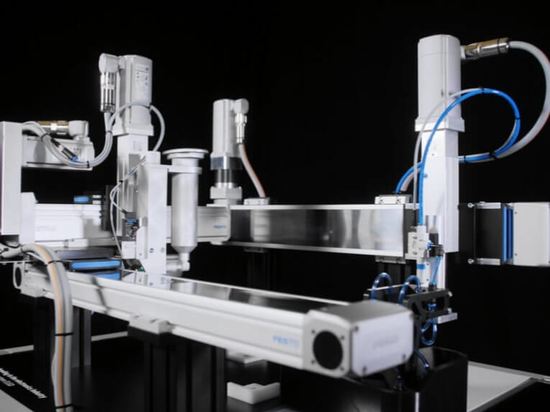
XY-Tische sind weniger anfällig für Abbé-Fehler als andere Arten von Mehrachsensystemen, wie beispielsweise kartesische Roboter. Das liegt in erster Linie daran, dass sie den freitragenden Verfahrweg minimieren und in der Regel so betrieben werden, dass sich die Last in der Mitte des Y-Achsen-Schlittens befindet.
Im Idealfall würde ein Linearsystem eine vollkommen ebene, geradlinige Bewegung ausführen und jedes Mal fehlerfrei die vorgesehene Position erreichen. Doch selbst die präzisesten Linearführungen und Antriebe (Spindeln, Zahnstangen, Riemen, Linearmotoren) weisen aufgrund von Bearbeitungstoleranzen, Handhabung, Montage und sogar der Art ihrer Anwendung gewisse Fehler auf.
Es gibt drei Arten von Fehlern in Linearbewegungssystemen – lineare Fehler, Winkel- und Ebenheitsfehler – und jede Art hat unterschiedliche Auswirkungen auf das System und die Anwendung. Um zu vermeiden, dass man für hochpräzise Komponenten bezahlt, wo sie nicht benötigt werden, oder am Ende ein System erhält, das die Anwendungsanforderungen nicht erfüllt, ist es wichtig, die Unterschiede zwischen diesen drei Arten von Fehlern bei Linearbewegungen und deren Ursachen zu verstehen.
Lineare Fehler in linearen Systemen: Zu den linearen Fehlern zählen die Positioniergenauigkeit und die Wiederholgenauigkeit. Diese Fehler werden manchmal auch als Positionierfehler bezeichnet, da sie die Fähigkeit des Systems beschreiben, die gewünschte Position zu erreichen. Im Zusammenhang mit linearen Systemen bezieht sich der Begriff „Genauigkeit“ in der Regel auf die Positioniergenauigkeit, also die Abweichung zwischen der Sollposition und der vom System erreichten Position. Die Wiederholgenauigkeit gibt an, wie gut ein System bei mehreren Versuchen immer wieder in dieselbe Position zurückkehrt. Der Hauptfaktor für lineare Fehler ist der Antriebsmechanismus (z. B. Spindel, Zahnstange und Ritzel oder Linearmotor), doch auch die Abstimmung des Systems kann dessen Fähigkeit beeinflussen, die Zielposition präzise und wiederholgenau zu erreichen.
Winkelfehler in linearen Systemen
Wie bereits erwähnt, handelt es sich bei Winkelfehlern um Fehler, bei denen sich der interessierende Punkt um eine Achse dreht. Diese werden typischerweise als Roll-, Nick- und Gierfehler bezeichnet, was jeweils eine Drehung um die X-, Y- bzw. Z-Achse bezeichnet. Befindet sich der interessierende Punkt in der Mitte des Tisches oder Schlittens, haben Winkelabweichungen möglicherweise keine nennenswerten Auswirkungen auf die Anwendung. Befindet sich der interessierende Punkt jedoch in einiger Entfernung vom Tisch oder Schlitten, können Abbé-Fehler – also durch die Entfernung verstärkte Winkelabweichungen – zu unerwünschten Ergebnissen führen, insbesondere bei Bearbeitungs-, Mess- und Montageanwendungen. Die Hauptursachen für Winkelabweichungen und damit auch für Abbé-Fehler sind Ungenauigkeiten in den Linearführungen und schlecht bearbeitete Montageflächen.
Ebenheitsfehler in Linearsystemen
Ebenheitsfehler – oft als Probleme der Geradheit und Ebenheit bezeichnet – treten während der Verfahrbewegung des Systems auf; im Gegensatz zur Drehung um eine Achse handelt es sich bei Ebenheitsfehlern jedoch um Abweichungen von einer idealen, geraden Bezugsebene. Die Geradheit definiert das Ausmaß der Bewegung entlang der Y-Achse, während sich das System entlang der X-Achse bewegt. In ähnlicher Weise definiert die Ebenheit das Ausmaß der Bewegung entlang der Z-Achse, während sich das System entlang der X-Achse bewegt.
Dabei ist zu beachten, dass der Bezugspunkt die Bewegungsachse (typischerweise die X-Achse) ist, sodass es nur zwei Arten von Planarfehlern gibt, die die Bewegung entlang der beiden übrigen Achsen betreffen.
Ebenheitsfehler wirken sich nachteilig auf Anwendungen wie Dosieren, Bearbeitung oder Messen aus, bei denen das Verhalten des Systems während der Bewegung entscheidend ist. In mehrachsigen Systemen wirken sich Ebenheitsfehler in einer Achse auf die benachbarte(n) Achse(n) aus, insbesondere wenn die Achsen übereinander angeordnet sind, wie beispielsweise bei X-Y-Tischen, Ebenheitstischen und einigen kartesischen Systemen.