Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten, klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Ein umfassender Leitfaden zum Verständnis und zur Implementierung von Portalsystemen
{{{sourceTextContent.subTitle}}}
Theoretische Konzepte, Kernkomponenten und Funktionsweise von Portalsystemen
{{{sourceTextContent.description}}}
Was ist ein Portalsystem und welche Kernkomponenten umfasst es?
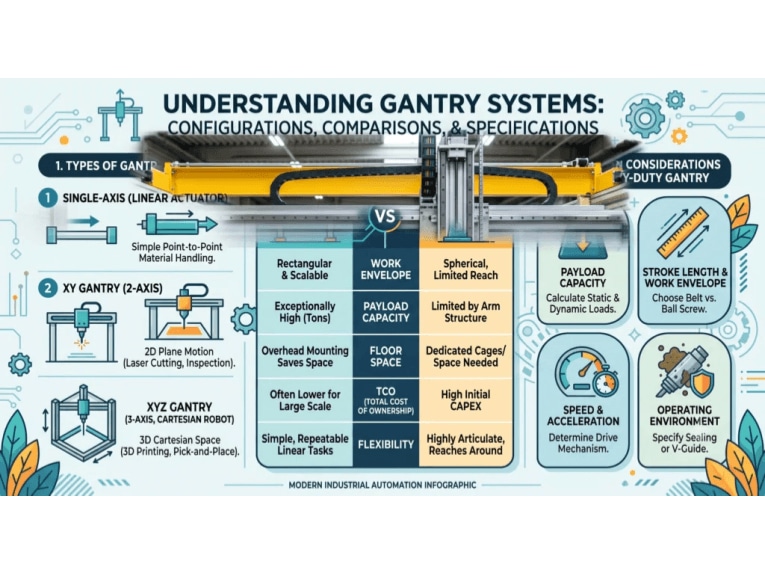
Ein Portalsystem ist im Wesentlichen ein kartesischer Roboter mit einem mehrachsigen mechanischen Rahmen, der Werkzeuge oder Nutzlasten mit hoher Präzision über einen großen Arbeitsbereich bewegt. Zu seinen Schlüsselkomponenten gehören starre Linearführungen und Rahmen, Lager oder Gleitführungen für eine reibungslose Bewegung, Motoren und Antriebsmechanismen für die Bewegung sowie Software- und Hardware-Steuerungssysteme.
Portalsysteme eignen sich für Aufgaben in der Schwerindustrie und im Präzisionsmaschinenbau, wie beispielsweise den Transport schwerer Teile, den schichtweisen 3D-Druck oder sogar den Druck im Mikrometerbereich.Im Gegensatz zu Roboterarmen ermöglichen schienengeführte Fahrzeuge wesentlich komplexere industrielle Arbeiten. Ihre Fähigkeit, in linearen, computergesteuerten und geführten Umgebungen zu arbeiten, ermöglicht höchste Genauigkeit, eine große Arbeitsraumverfügbarkeit und eine beträchtliche Nutzlastkapazität. Daher werden sie in einer Vielzahl von Branchen benötigt, von der Automobilindustrie bis zur Elektronik.
Theoretische Konzepte von Portalsystemen
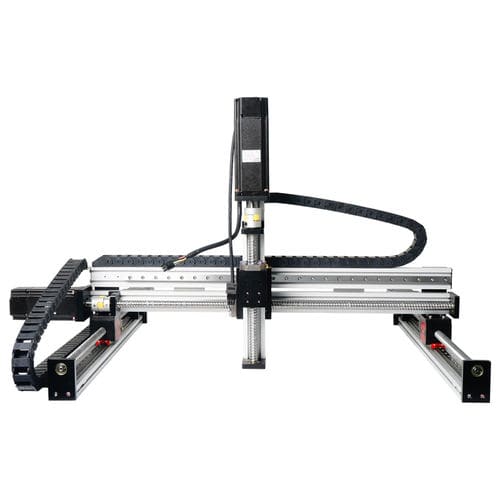
Portalsysteme sind eine Form linearer Roboterplattformen, die dafür ausgelegt sind, Objekte oder Werkzeuge in orthogonalen Richtungen zu bewegen. Sie bestehen aus einem Überkopfrahmen oder einer Brücke, die einen Arbeitsbereich überspannt, sowie einem Schlitten (oder Wagen), der sich entlang einer oder mehrerer Achsen bewegt. Bei dieser Konfiguration handelt es sich im Wesentlichen um einen kartesischen Koordinatenroboter, der eine Nutzlast an jeder beliebigen X-Y-Z-Koordinate innerhalb seines Arbeitsraums positionieren kann. Aufgrund dieser Bauweise werden Portalroboter manchmal einfach als kartesische Roboter oder Linearroboter bezeichnet.
1. Rolle in der Automatisierung
Portalsysteme ermöglichen eine zuverlässige und wiederholgenaue Positionierung für automatisierte Aufgaben wie Bestückung, Montage und Prüfung, wodurch die Belastung des Personals verringert und die Konsistenz verbessert wird. Dank ihrer großen Arbeitsbereiche und hohen Tragfähigkeiten können sie ganze Montagelinien bedienen und übertreffen dabei herkömmliche Roboterarme bei groß angelegten Betrieben. Sie werden wegen ihrer Geschwindigkeit und Präzision geschätzt, was sie ideal für breit gefächerte Automatisierungsaufgaben macht.
2. Rolle in der Feinmechanik
Portalsysteme zeichnen sich in der Feinmechanik durch ihre starre Linearbewegung aus und erreichen eine Genauigkeit im Mikrometerbereich, die für die Elektronik- und Halbleiterfertigung entscheidend ist. Diese Genauigkeit ist unerlässlich für Aufgaben wie die CNC-Bearbeitung, den 3D-Druck und die Messtechnik, bei denen eine präzise Positionierung für Qualität und Zuverlässigkeit von größter Bedeutung ist.
3. Vergleich mit Gelenkrobotern
Ein weiterer theoretischer Aspekt ist der Unterschied in der Kinematik im Vergleich zu Gelenkrobotern. Portalroboter bieten mit ihren linearen Achsen eine einfachere Kinematik als 6-Achsen-Roboterarme, die komplexe Drehgelenkbewegungen aufweisen. Dies führt zu einer einfacheren Programmierung und Steuerung, insbesondere bei geradlinigen oder ebenen Bewegungen. Die eingeschränkte lineare Bewegung von Portalrobotern sorgt zudem für eine inhärente Wiederholgenauigkeit und reduziert Fehler durch Durchbiegung und Spiel.
Kernkomponenten und Mechanik von Portalsystemen
Um zu verstehen, wie Portalsysteme ihre Leistungsfähigkeit erreichen, wollen wir ihre Kernkomponenten und ihre Mechanik genauer betrachten. Der Aufbau eines Portalsystems ist modular und besteht aus mehreren wichtigen Teilsystemen, die zusammenwirken:
1. Linearrahmen und Schienen
Linearschienen bilden das Rückgrat eines Portalroboters und stellen die Führungsbahnen dar, auf denen sich die beweglichen Elemente fortbewegen. Es handelt sich in der Regel um lange, gerade Schienen aus gehärtetem Stahl oder Aluminium, die präzise bearbeitet sind, um minimale Reibung und Durchbiegung zu gewährleisten.
Zu den gängigen Schienenausführungen gehören Profilschienen (Schienen mit rechteckigem Querschnitt und passenden Lagerblöcken) und Rundschienen.
Profilierte Linearschienen bieten durch bearbeitete Laufbahnen und Kugelumlauflager hohe Präzision und Tragfähigkeit.
Rundschienen sind einfacher aufgebaut und werden häufig für leichtere Lasten eingesetzt.
Bei einigen Portalkranen werden für eine Achse zwei parallele Schienen verwendet, um die Stabilität zu erhöhen (beispielsweise zwei X-Achsen-Schienen, die eine Brücke tragen). Diese Schienen müssen steif und perfekt gerade ausgerichtet sein, da sie den Bewegungsweg vorgeben. Jede Abweichung der Schienen würde direkt zu Positionierungsfehlern führen.
2. Rahmen und Portalbrücke
Der Rahmen ist das tragende Gerüst, das die Schienen und andere Komponenten hält. Viele Portalsysteme verfügen über eine Brücke oder einen Portalbalken, der sich zwischen zwei seitlichen Stützen erstreckt (ähnlich wie bei einem Portalkran). Diese Brücke trägt die Komponenten der Y- und Z-Achse.
Bei einem echten Portal sind beide Enden der Brücke abgestützt und bewegen sich entlang der X-Achsen-Schienen. Diese Konstruktion mit doppelter Abstützung erhöht die Steifigkeit und ermöglicht schwerere Nutzlasten sowie längere Verfahrwege ohne Durchhängen.
Rahmen bestehen in der Regel aus Stahl- oder Aluminiumprofilen, um eine stabile, vibrationsfeste Basis zu bieten. Die mechanische Konstruktion muss nicht nur dem statischen Gewicht der Nutzlasten standhalten, sondern auch den dynamischen Kräften, die durch Beschleunigung und Verzögerung entstehen.
3. Lager und Linearführungen
Auf den Schienen sind Lagerblöcke oder Linearführungen montiert, die ein reibungsloses Gleiten der beweglichen Teile des Portalkrans ermöglichen. Diese Lager minimieren die Reibung zwischen den feststehenden Schienen und dem beweglichen Schlitten. Es gibt einige gängige Typen:
Kugelumlauflager: Reibungsarm, hochpräzise und hochbelastbar; ideal für reibungslose, genaue Bewegungen in Präzisionsportalkranen.
Rollenlager: Hohe Belastbarkeit und Steifigkeit; aufgrund ihrer vergrößerten Kontaktfläche für Schwerlastanwendungen geeignet.
Gleitlager: Kostengünstig, schmutzunempfindlich und selbstschmierend; werden aufgrund der höheren Reibung in Portalkranen mit niedriger Geschwindigkeit und geringer Präzision eingesetzt.
Die richtige Auswahl der Lager ist entscheidend. Die Lagerblöcke müssen nicht nur die Nutzlast tragen, sondern auch die Beschleunigungskräfte (die ein Vielfaches des Nutzlastgewichts betragen können). Außerdem sorgen sie für die Ausrichtung – eine schlechte Ausrichtung kann zu Festfressen oder ungleichmäßigem Verschleiß führen.
4. Aktuatoren: Motoren und Antriebsmechanismen
Die Bewegung in jeder Achse eines Portals wird von einem Aktuator angetrieben. Die Wahl des Motors und des Antriebsmechanismus wirkt sich direkt auf die Geschwindigkeit, Kraft und Präzision des Systems aus.
Schrittmotoren: Üblich in kostensensiblen Anwendungen wie 3D-Druckern und DIY-CNC-Maschinen. Schrittmotoren drehen sich in diskreten Schritten und ermöglichen so eine Positionsregelung im offenen Regelkreis. Bei niedrigen Geschwindigkeiten sind sie zwar einfach und präzise, können jedoch unter hoher Belastung die Synchronisation verlieren.
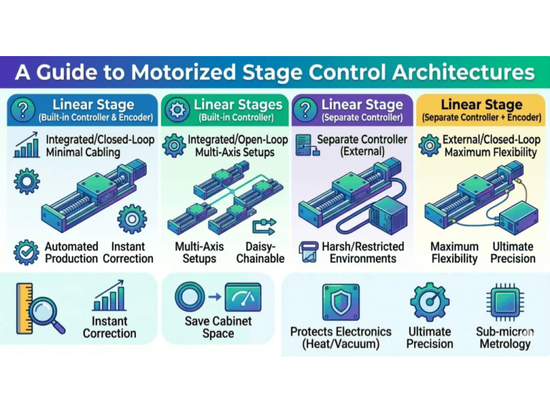
Servomotoren: Werden für leistungsstarke Portalsysteme verwendet, die schnelle und genaue Bewegungen erfordern. In Kombination mit Encodern und Reglern im geschlossenen Regelkreis bieten sie Echtzeit-Rückmeldung und Fehlerkorrektur. Sie eignen sich ideal für Industrieroboter, die einen hohen Durchsatz und hohe Präzision erfordern, insbesondere bei variablen Lasten.
Linearmotoren: Sie kommen in fortschrittlichen Portalsystemen zum Einsatz und verzichten auf mechanische Getriebe zugunsten einer direkten linearen Bewegung. Sie bieten eine gleichmäßige Bewegung, hohe Geschwindigkeiten und außergewöhnliche Präzision, da kein Spiel vorhanden ist. Linearmotoren werden in High-End-Anwendungen wie der Halbleiterfertigung eingesetzt, wo extreme Genauigkeit entscheidend ist.
5. Antriebsmechanik
Die Drehbewegung des Motors muss in der Regel in eine lineare Bewegung umgewandelt werden. Zu den gängigen Mechanismen gehören:
Kugelumlaufspindeln: Kugelumlaufspindeln, die von einem Motor angetrieben werden, wandeln die Drehbewegung in eine lineare Schlittenbewegung um und bieten hohe Präzision sowie die für Anwendungen wie Werkzeugmaschinen erforderliche Schubkraft. Ihr minimales Spiel, insbesondere bei vorgespannten Muttern, ermöglicht eine Wiederholgenauigkeit im Mikrometerbereich. Allerdings stellen Längenbeschränkungen zur Vermeidung von Durchbiegung sowie langsamere Geschwindigkeiten auf langen Achsen Einschränkungen dar.
Riemenantriebe: Riemenantriebe, die einen motorgetriebenen Zahnriemen nutzen, ermöglichen lange Verfahrwege und hohe Geschwindigkeiten und kommen häufig in Verpackungsanlagen und großflächigen 3D-Druckern zum Einsatz. Aufgrund der Elastizität bieten sie jedoch eine geringere Positioniergenauigkeit und eignen sich am besten für leichte bis mittlere Lasten.
Zahnstangen- und Ritzelantriebe: Zahnstangen- und Ritzelantriebe, bei denen ein motorgetriebenes Ritzel in eine lineare Zahnstange eingreift, bewältigen hohe Lasten und unbegrenzte Längen. Sie eignen sich für große CNC-Fräsmaschinen und bieten trotz potenziellen Spiels eine gute Präzision dank hochwertiger Komponenten.
6. Steuerungssysteme und Software
Das „Gehirn“ eines Portalsystems ist sein Steuerungssystem – in der Regel ein Bewegungsregler oder eine SPS (speicherprogrammierbare Steuerung) in Kombination mit Software, die die Bewegungen plant und koordiniert. Das Steuerungssystem liest die Sollpositionen aus und gibt Befehle an die Motoren weiter (und überwacht gegebenenfalls die Rückmeldungen von Encodern), um eine gleichmäßige, koordinierte Bewegung entlang aller Achsen auszuführen.
Zu den Schlüsselelementen der Portalsteuerung gehören:
Bewegungssteuerung / SPS: Diese Hardware koordiniert mehrachsige Bewegungen. In fortgeschrittenen Konfigurationen berechnet eine dedizierte Bewegungssteuerung oder eine industrielle SPS mit Bewegungssteuerungsfunktionen die Motorbahnen. Sie stellt sicher, dass beispielsweise die X- und Y-Achsen, wenn sie sich gleichzeitig bewegen müssen, um eine diagonale Linie zu zeichnen, dies mit den richtigen relativen Geschwindigkeiten tun.
Rückmeldesensoren: Encoder an den Motoren (oder Linearmaßstäbe an den Achsen) liefern Positionsrückmeldungen in Echtzeit, um etwaige Abweichungen zwischen der Sollposition und der Istposition zu korrigieren. Einige Portalsysteme verwenden hochauflösende Linearencoder für eine Präzision im Mikrometerbereich. Beispielsweise kann ein hochwertiges Portal für die Leiterplattenbestückung lineare Glasmaßstäbe verwenden, um die Platzierungsgenauigkeit der Bauteile auf einer Leiterplatte zu gewährleisten.
Software und Programmierung: Auf der Softwareseite lassen sich Portalsysteme mit spezieller Bewegungssteuerungssoftware oder G-Code programmieren. Moderne Software ermöglicht es Anwendern, komplexe Bahnen zu planen, Geschwindigkeiten (Vorschübe) und Beschleunigungen anzupassen und sogar Bildverarbeitungssysteme oder Sensoren zu integrieren. Funktionen wie die Bahnplanung stellen sicher, dass sich das Portal entlang sanfter Kurven bewegt und nicht ruckartig Achse für Achse. Die Software bietet in der Regel eine Benutzeroberfläche, über die Bediener Parameter eingeben, Aufträge ausführen und den Status überwachen können.