Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten, klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
Arten von Portalsystemen und ihre Anwendungsbereiche
{{{sourceTextContent.subTitle}}}
Kartesische Portalsysteme, polare Portalsysteme und zylindrische Portalsysteme
{{{sourceTextContent.description}}}
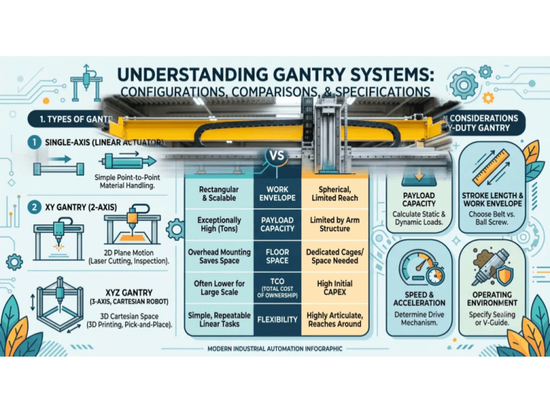
Die wichtigsten Arten von Portalsystemen werden häufig anhand des von ihnen verwendeten Koordinatensystems oder ihrer geometrischen Anordnung klassifiziert. Im Folgenden werden die drei Haupttypen – kartesische, polare und zylindrische Portalsysteme – sowie ihre Eigenschaften und typischen Anwendungsfälle erläutert.
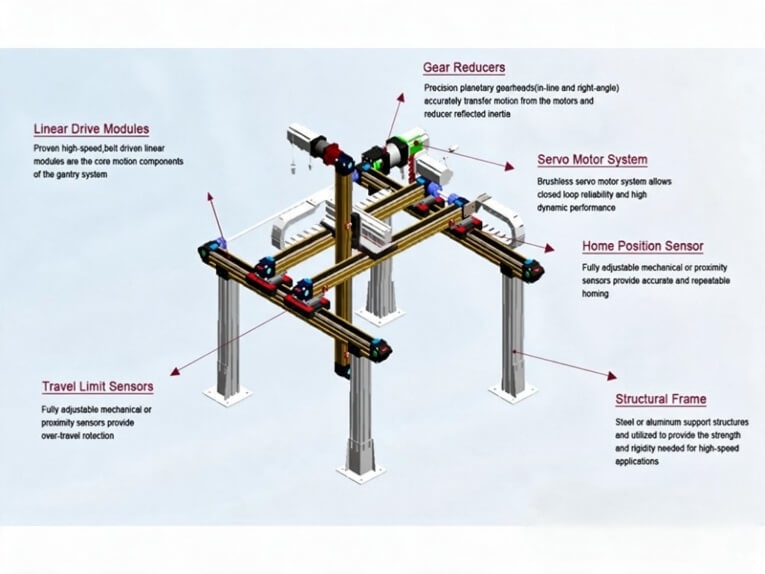
Kartesische Portalsysteme
Kartesische Portalsysteme zeichnen sich besonders in Anwendungen aus, die hohe Präzision und Wiederholgenauigkeit über große Arbeitsbereiche hinweg erfordern. Ihre Konstruktion mit starren, orthogonal ausgerichteten Achsen gewährleistet eine gleichbleibende Genauigkeit über den gesamten Bewegungsbereich. Diese Steifigkeit in Verbindung mit einfachen mechanischen Komponenten vereinfacht die Wartung und Fehlerbehebung.
Daher sind kartesische Portalsysteme die bevorzugte Lösung für Aufgaben, die präzise lineare Bewegungen erfordern, wie beispielsweise die automatisierte Montage, den Großformatdruck und die CNC-Bearbeitung, bei denen die Aufrechterhaltung der Genauigkeit über ein großes rechteckiges oder kubisches Volumen von entscheidender Bedeutung ist. Die Modularität dieser Systeme erhöht ihre Attraktivität zusätzlich, da sie eine individuelle Anpassung und Skalierbarkeit ermöglichen, um unterschiedlichen Anwendungsanforderungen gerecht zu werden.
Trotz ihrer Stärken weisen kartesische Portale in bestimmten Szenarien Einschränkungen auf. Ihr rechteckiger Arbeitsbereich kann bei nicht-rechteckigen Anordnungen zu einer ineffizienten Raumnutzung führen, und ihre lineare Bewegung schränkt ihre Fähigkeit ein, Hindernissen auszuweichen oder komplexen, nichtlinearen Bewegungsbahnen zu folgen.
Für Anwendungen, die gelenkige Bewegungen oder den Zugang zu engen Räumen erfordern, können alternative Portal-Konfigurationen wie Polar- oder Delta-Systeme eine überlegene Leistung bieten. Der größere Platzbedarf kartesischer Portalsysteme kann in Umgebungen mit beengten Platzverhältnissen ebenfalls ein Nachteil sein. Obwohl sie für lineare Präzisionsaufgaben äußerst effektiv sind, müssen bei der Auswahl eines Portalsystems daher die spezifischen Anforderungen der Anwendung berücksichtigt werden, einschließlich der Geometrie des Arbeitsraums und der Komplexität der Bewegungen.
Vorteile kartesischer Portale:
1. Hohe Präzision über einen großen rechteckigen oder kubischen Arbeitsraum.
2. Gleichbleibende Genauigkeit durch steife, geführte Linearbewegung.
3. Vereinfachte Wartung und Nachvollziehbarkeit dank unkomplizierter mechanischer Konstruktion.
4. Ideal für Anwendungen, die präzise lineare Bewegungen und hohe Wiederholgenauigkeit erfordern.
5. Modularer Aufbau ermöglicht Skalierbarkeit.
Einschränkungen kartesischer Portalsysteme:
1. Geringere Effizienz bei nichtlinearen Bewegungsbahnen oder beim Umfahren von Hindernissen.
2. Größerer Platzbedarf, was möglicherweise zu einer ineffizienten Raumnutzung führt (z. B. ungenutzter Platz in den Ecken).
Polare Portalsysteme
Polare Portalsysteme, die ein Polarkoordinatensystem nutzen, setzen eine Drehbasis und einen radialen Arm ein, um einen kreisförmigen oder fächerförmigen Arbeitsbereich abzudecken, ergänzt durch eine vertikale Z-Achse. Diese Konfiguration ermöglicht eine effiziente Flächenabdeckung, insbesondere in Umgebungen mit begrenztem Platzangebot, in denen eine Schwenkbewegung erforderlich ist.
Durch die Drehung des Arms um einen zentralen Punkt kann ein polares Portalsystem Punkte innerhalb seines kreisförmigen Arbeitsbereichs erreichen, ohne dass umfangreiche lineare Bewegungen erforderlich sind. Damit eignet es sich ideal für Anwendungen mit radialen Anordnungen, wie beispielsweise kreisförmige Montagelinien oder runde Werkstücke. Dieser Konstruktionsvorteil ermöglicht eine im Verhältnis zum abgedeckten Bereich geringere Stellfläche, wodurch die Raumnutzung maximiert und eine schnelle Winkelneupositionierung ermöglicht wird.
Die Fähigkeit, Punkte durch Drehbewegungen zu erreichen, führt oft zu einer schnelleren Neupositionierung im Vergleich zu linearen kartesischen Systemen, insbesondere bei Winkelverschiebungen. Polare Portalroboter zeichnen sich in Szenarien aus, in denen der Zugang zu Punkten rund um einen zentralen Standort entscheidend ist, und bieten eine kompakte und effiziente Lösung. Ihre Konstruktion minimiert den Bedarf an großen linearen Bewegungen, was die Abläufe rationalisiert und den Durchsatz in Anwendungen verbessert, in denen ein kreisförmiger Arbeitsbereich von Vorteil ist.
Vorteile von Polargantry-Systemen:
1. Platzsparend (kreisförmiger/fächerförmiger Arbeitsbereich).
2. Schnelle Drehbewegung.
3. Guter Zugang rund um einen Mittelpunkt.
4. Vereinfachte Bewegung bei radialen Aufgaben.
Einschränkungen polarer Portalroboter:
1. Ungeeignet für rechteckige Aufgaben.
2. Komplexe Steuerung bei nicht-radialen Bahnen.
3. Singularitätsprobleme im Mittelpunkt.
4. Begrenzte Reichweite des Arms.
Zylindrische Portalsysteme
Zylindrische Portalsysteme vereinen kartesische und polare Eigenschaften und nutzen eine vertikale Linearachse (Z-Achse) sowie eine Drehachse um eine zentrale Säule, häufig mit einem radialen Ausfahrmechanismus. Diese Konfiguration ermöglicht Bewegungen innerhalb eines zylindrischen Volumens, das durch Radius, Winkel und Höhe definiert ist.
Das charakteristische Merkmal ist die Fähigkeit, während der Drehung einen konstanten Radius beizubehalten – oder umgekehrt –, was einzigartige Bewegungsprofile ermöglicht. Einige zylindrische Portalsysteme verfügen über ausfahrbare Arme für eine vollständige Bewegung im zylindrischen Koordinatensystem, während andere Arme mit fester Länge verwenden, die die Oberfläche eines Zylinders mit festem Radius abdecken. Diese Hybridkonstruktion ermöglicht den Zugriff auf Punkte innerhalb eines zylindrischen Arbeitsraums durch eine Kombination aus linearer und rotatorischer Bewegung.
Zu den Hauptvorteilen zylindrischer Portalkrane gehört die Fähigkeit, einen konstanten Werkzeugabstand entlang einer kreisförmigen Bahn beizubehalten – ideal für Aufgaben wie das Bohren um Rohre herum oder die Platzierung von Sensoren. Ihre kompakte Bauweise mit einer zentral angeordneten vertikalen Säule ist besonders vorteilhaft in Umgebungen mit begrenztem Platzangebot, da der Arbeitsraum effektiv um eine Säule herum angeordnet ist.
Darüber hinaus vereinfacht die reduzierte Anzahl linearer Achsen die mechanische Konstruktion und verringert das Gewicht im Vergleich zu kartesischen Systemen, was sie zu einer praktischen Lösung für spezifische Anwendungen macht.
Vorteile zylindrischer Portale:
1. Bewegung mit konstantem Radius.
2. Kompakte Stellfläche.
3. Vereinfachte Konstruktion.
4. Effizienter zylindrischer Arbeitsbereich.
Nachteile zylindrischer Portale:
1. Eingeschränkte kartesische Flexibilität.
2. Begrenzte Reichweite.
3. Singularitätsprobleme.
4. Komplexität bei radialer Ausdehnung
Weitere bemerkenswerte Portalkran-Varianten
Zwar sind kartesische, polare und zylindrische Portalkrane die klassischen Klassifizierungen, doch ist anzumerken, dass der Begriff „Portalkran“ auch im weiteren Sinne verwendet wird. Beispielsweise sind Portalkräne in Lagerhallen Laufkräne, die sich entlang von Schienen bewegen – eine Form des einachsigen Portals für schwere Lasten. In der Robotik wird ein X-Y-Portal mit fester Säule manchmal als „Portalroboter“ bezeichnet, während die Hinzufügung einer dritten Achse ihn zu einem vollwertigen kartesischen Roboter macht. Es gibt auch Portalkran-Hybride: zum Beispiel einen „H-Portalkran“ oder einen „Portalkran mit Doppelantrieb“, bei dem zwei Motoren die X-Achse auf beiden Seiten antreiben, um ein Verziehen zu vermeiden (üblich bei großen 3D-Druckern), oder ein Portal, das einen Knickarm-Roboter trägt, um einen großen Arbeitsbereich mit geschickten Feinbewegungen zu kombinieren (in manchen Fabrikanlagen wird ein 6-Achsen-Arm an einem Portal montiert, um das Beste aus beiden Welten zu vereinen) .