#Produkttrends
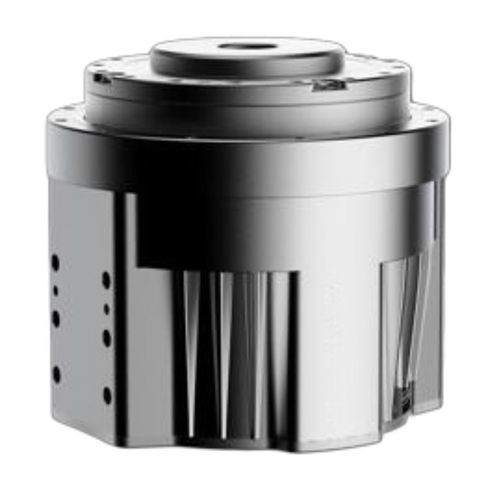
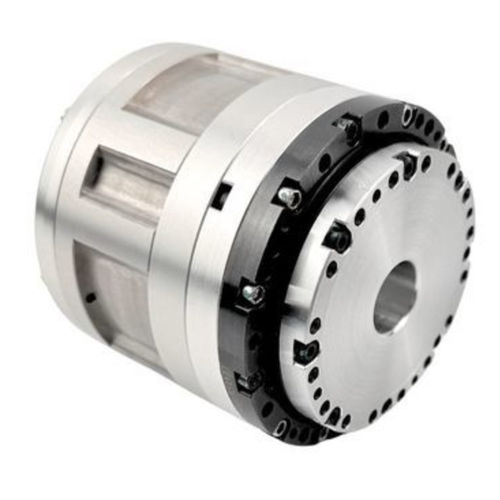
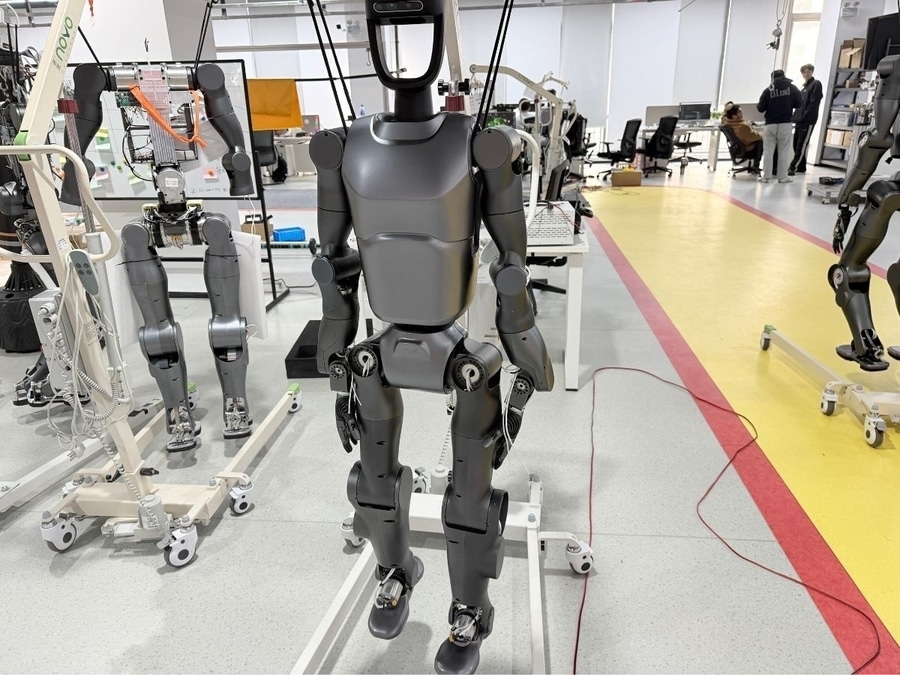
Humanoider Gelenkmotor: Eine Systemlösung für unterschiedliche Anforderungen an Robotergelenke
Bei der Entwicklung humanoider Gelenkmotoren sollte der Fokus auf einer gelenkspezifischen Optimierung auf Systemebene liegen. Dabei müssen Drehmomentdichte, Präzision, Geschwindigkeit, Rücktreibbarkeit, thermische Leistung, Regelverhalten, Gewicht u
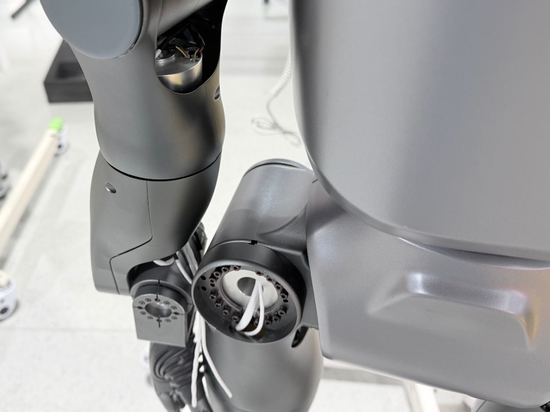
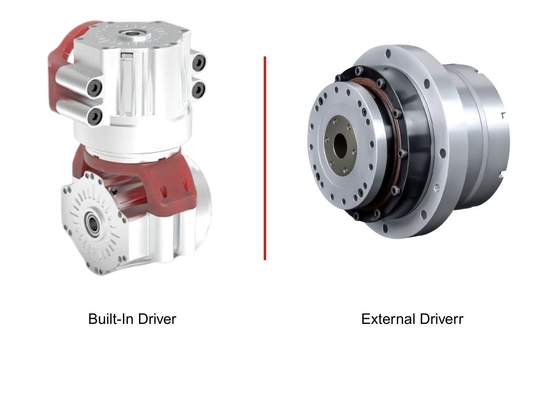
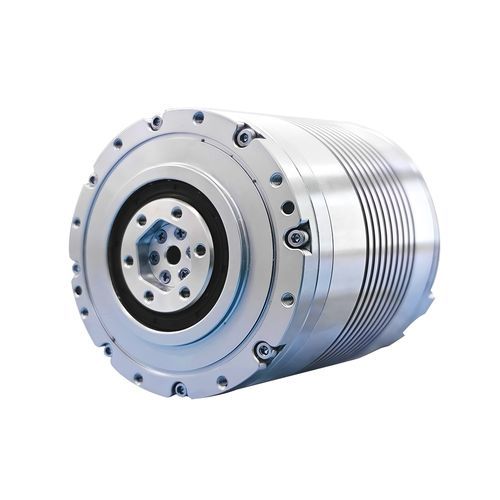
Ein leistungsfähiger humanoider Gelenkmotor ist weit mehr als ein leistungsstarker Elektromotor – er ist ein komplettes Bewegungssystem, das Motor, Getriebe, Encoder, Antrieb, Bremse, Sensoren, Lager und Gehäuse miteinander kombiniert. Da Hüft-, Knie-, Schulter-, Handgelenk- und Fingergelenke unterschiedliche Anforderungen haben, sollte der Aktuator auf das jeweilige Gelenk abgestimmt werden, anstatt im gesamten Roboter eine überdimensionierte einheitliche Architektur einzusetzen. Lösungen wie Aktuatoren mit hoher Drehmomentdichte auf Basis von Harmonic-Getrieben, QDD-Architekturen, integrierte Gelenkmodule, Hohlwellenkonstruktionen, optimierte Übersetzungsverhältnisse sowie eine abgestimmte Rückmeldung und Wärmemanagement können dazu beitragen, das richtige Gleichgewicht zwischen Drehmoment, Geschwindigkeit, Präzision, dynamischem Ansprechverhalten, Gewicht und Zuverlässigkeit zu erreichen.