Zu meinen Favoriten hinzufügen
Automatische Übersetzung anzeigen
Dies ist eine automatisch generierte Übersetzung. Wenn Sie auf den englischen Originaltext zugreifen möchten,
klicken Sie hier
#Produkttrends
{{{sourceTextContent.title}}}
6-DOF-Bewegungsplattform mit 1500 kg Nutzlast und einem 2 m × 2 m großen Rahmen für einen Lkw-Simulator
{{{sourceTextContent.subTitle}}}
Echtzeit-Datenkommunikation (UDP)
{{{sourceTextContent.description}}}
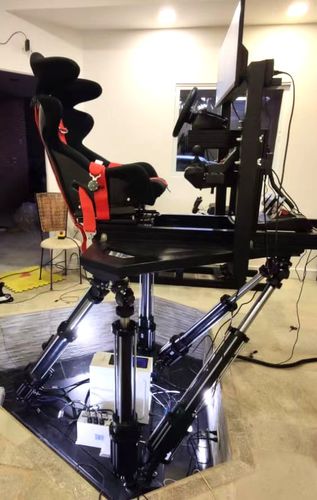
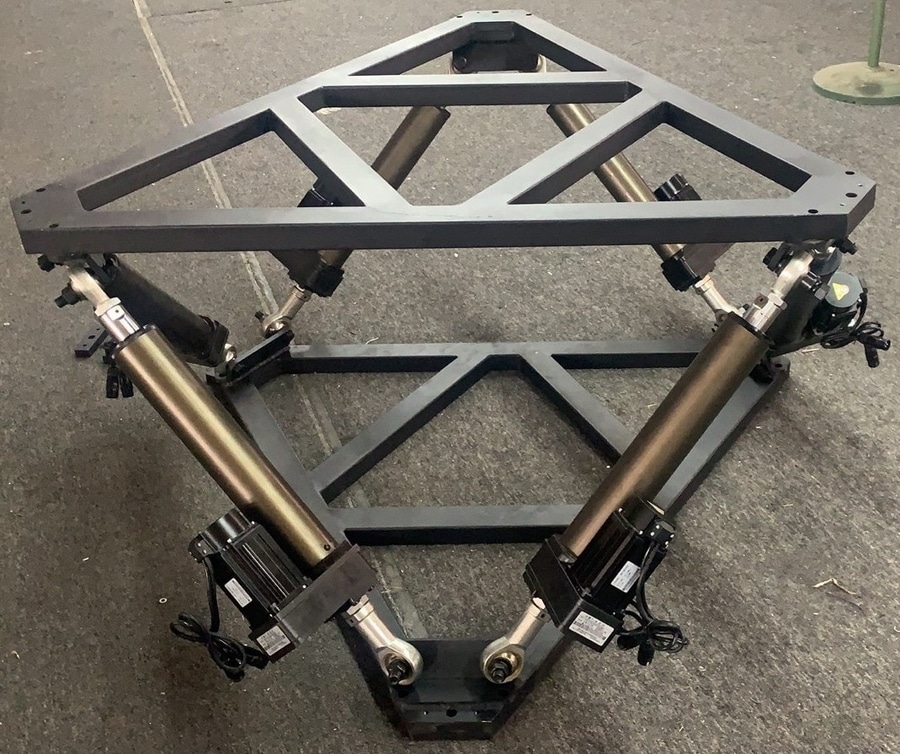
Unser Kunde hat ein Spiel mit Unity 3D entwickelt. Daher benötigte er eine 6-DOF-Bewegungsplattform mit einer Tragkraft von 1,5 Tonnen für einen Lkw-Simulator.
Wir haben für unseren Kunden einen Plattformrahmen mit den Maßen 2 m × 2 m entworfen und den Schaltschrank mit SPS-Steuerungsfeld gefertigt.
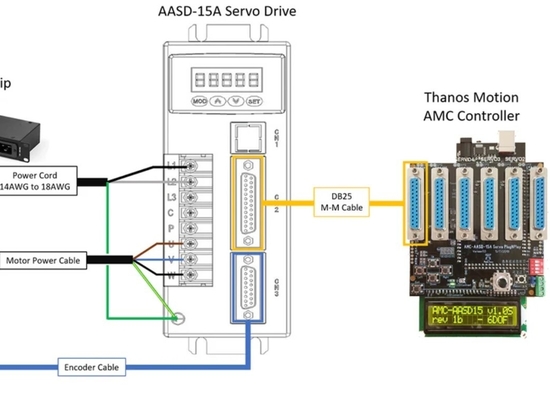
Wir nutzen die Konfigurationssoftware CODESYS aus Deutschland und setzen das EtherCAT-Protokoll für die Netzwerkkommunikation ein. Es bietet eine schnelle Übertragungsreaktion und eignet sich für Anwendungen wie Fahrzeugfahrsimulationen und Flugsimulationen.
I. Mechanik – Aufbau
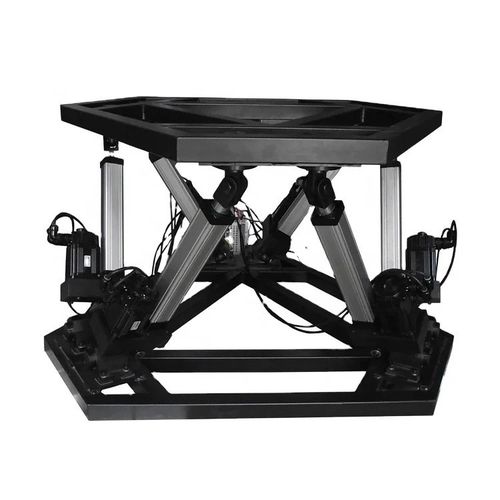
- 6-DOF-Bewegungsplattform mit 1,5 Tonnen Nutzlast (2 m × 2 m Rahmen)
- Kugelgelenke (Universalgelenke/Hooker-Gelenke)
- Hexapod-Geometrie (6-Punkt-Koordinaten)
- Verstärkter Grundrahmen (für ausreichende Steifigkeit)
- Befestigungshalterungen für Aktuatoren
- Hochfeste Schrauben und Verbindungsstifte
II. Bewegungssteuerung
-Spezielle Bewegungssteuerung
-6-Achsen-Servosynchronisation (Mehrachsen-Synchronisation)
-Algorithmen zur Bewegungsbahnplanung und -interpolation
-Software-Bewegungsbegrenzungen (Software-Grenzen)
III. Software & Kommunikation
-Echtzeit-Datenkommunikation (UDP)
-EtherCAT-Kommunikationstreiber für Servos
IV. Sensoren & Rückmeldung
-Encoder zur Rückmeldung (sofern die Genauigkeit nicht bereits ausreichend ist)
-Endschalter
V. Elektrische Anlage
-Hauptschaltschrank
Leistungsschalter, Wechselstromschütze, Filter, Zwischenrelais, Schaltnetzteile, Drucktaster, Kontrollleuchten, sonstiges Zubehör
-Strom- und Signalkabel
VI. Systemsicherheit
-Not-Aus-Taster (E-Stop)
-Sicherheitsrelais
-Mechanische Wegbegrenzer
-Überlast- und Überstromschutz
VII. Simulationskabine
Rahmen der Lkw-Kabine (Kamaz) – bereits beschafft
VIII. Kalibrierung und Betrieb
-Kalibrierung des Aktuatorhubs (6 Einheiten)
-Servo-PID-Abstimmung
-Vibrationsfilterung und Bewegungsstabilisierung
Nick-, Roll- und Gierwinkel (drei Drehwinkel); // °
Lineare Beschleunigungen entlang der X-, Y- und Z-Achse;// g
Ausführungszeit // ms
float Flag = 999; //Standardwert
/*Drehwinkel */
float Pitch_Angle = 0,10; // ~5,7°
float Roll_Angle = 0,12; // ~6,9°
float Yaw_Angle = 0,05; // ~2,8°
/* Beschleunigung (Einheit: g) */
float Xacc = 0,25; //
float Yacc = 0,22; //
float Zacc = 0,35; //
/* Abtastzyklus */
float Sampling_Periods = 10; // ms (100 Hz)
Diese Daten aus der „Truck“-Spielesoftware müssen an den Controller gesendet werden.
Von der Website: https://unite-ch.net/1-5ton-payload-6dof-motion-platform-for-truck-simulator/
E-Mail: [email protected]
Telefon/WhatsApp: +86 134 2182 9809
Shenzhen UNI Technology Co., Ltd