Veröffentlicht am 10.11.2026
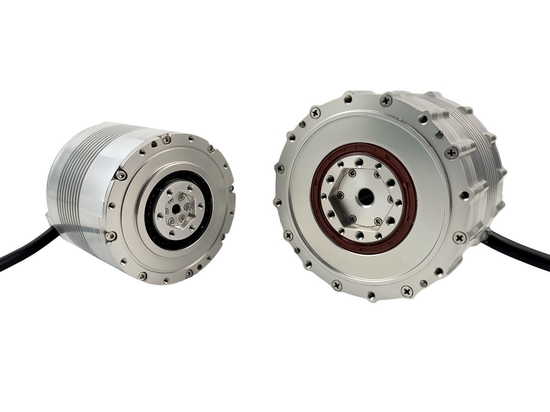
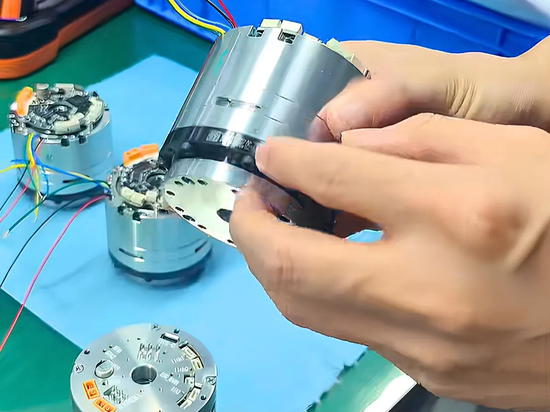
Wie löst das HONPINE JRM Planeten-Gelenkmodul zentrale Leistungsherausforderungen bei hochdynamischen Quadruped-Robotern?
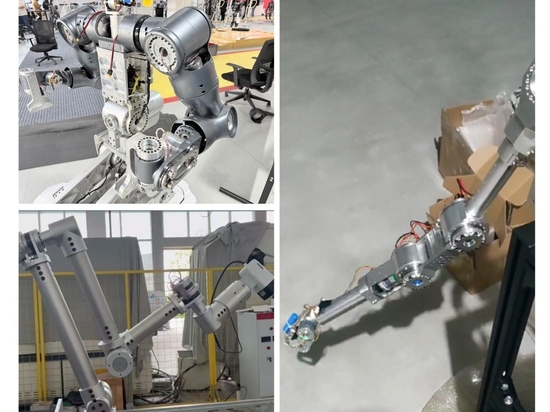
Quadruped-Roboter, die in anspruchsvollen Umgebungen eingesetzt werden, stellen hohe Anforderungen an die Gelenkpräzision, die dynamische Reaktionsfähigkeit, die Stoßfestigkeit, das Drehmoment und die thermische Stabilität. Dieser Artikel beleuchtet sechs zentrale technische Herausforderungen bei der Entwicklung von Quadruped-Robotern und zeigt, wie das HONPINE JRM Plane...